ข้อมูลจำเพาะทางเทคนิค
ข้อมูลจำเพาะ อุปกรณ์เสริม คู่มือการใช้งาน และการบำรุงรักษา
ตุลาคม 2026
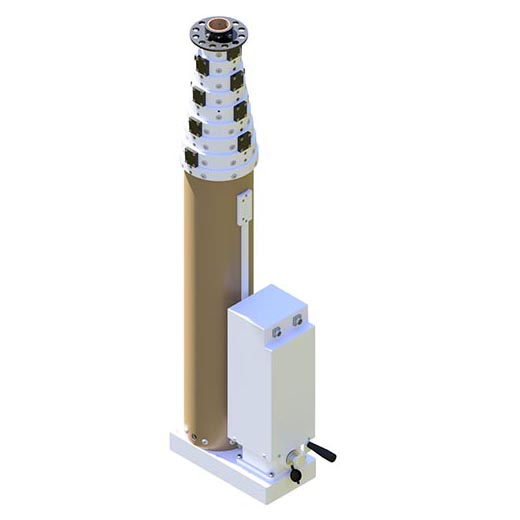
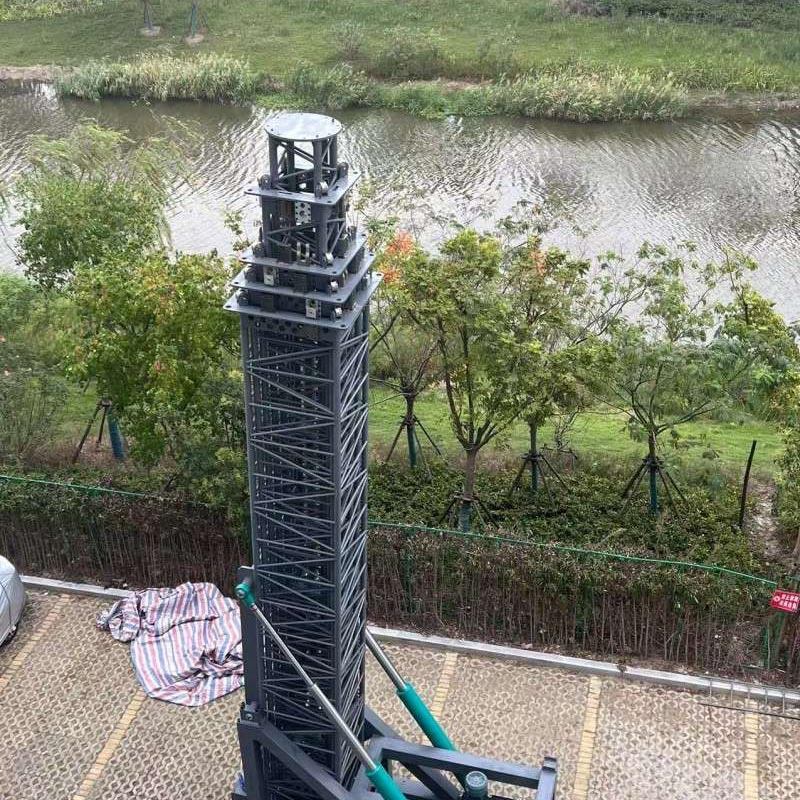
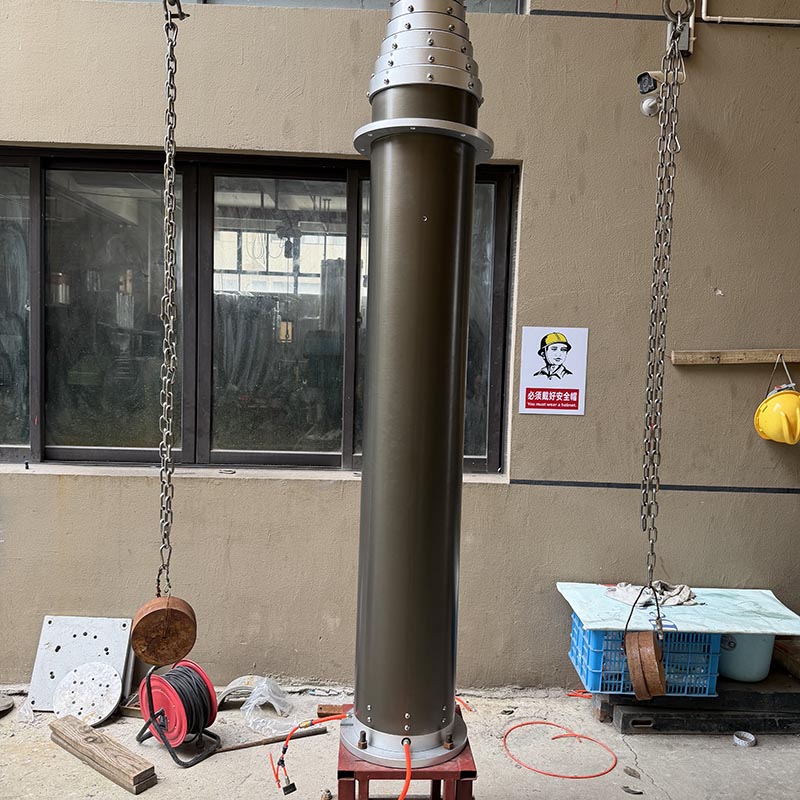
เสายืดไสลด์แกนหมุนล็อคด้วยไฟฟ้าซีรีส์ SPM ขนาด 30 ม. เป็นเสายืดไสลด์ไฟฟ้าที่มีความแม่นยำสูงซึ่งพัฒนาโดย Tianhemast Ltd. ขับเคลื่อนด้วยสกรูแกนหมุนและกลไกการล็อคบนปลอกเชื่อมต่อ ซึ่งจะขยายส่วนเสาออกไปทีละส่วน และจะล็อคตัวเองที่ความสูงเท่าใดก็ได้
ระบบควบคุมจะตรวจสอบจำนวนรอบการหมุนของมอเตอร์ผ่านเซ็นเซอร์ ดังนั้นจึงตั้งค่าความสูงที่ขยายได้แม่นยำกว่าการใช้เสานิวแมติกหรือเสาเชิงกลที่ขับเคลื่อนด้วยเชือก ท่อรูกุญแจสี่ด้านใช้เพื่อให้ได้ความเสถียรในทิศทางที่ดีขึ้น หากไม่มีแหล่งจ่ายไฟหลัก เสายังคงสามารถใช้งานได้โดยใช้มือจับข้อเหวี่ยงแบบแมนนวล
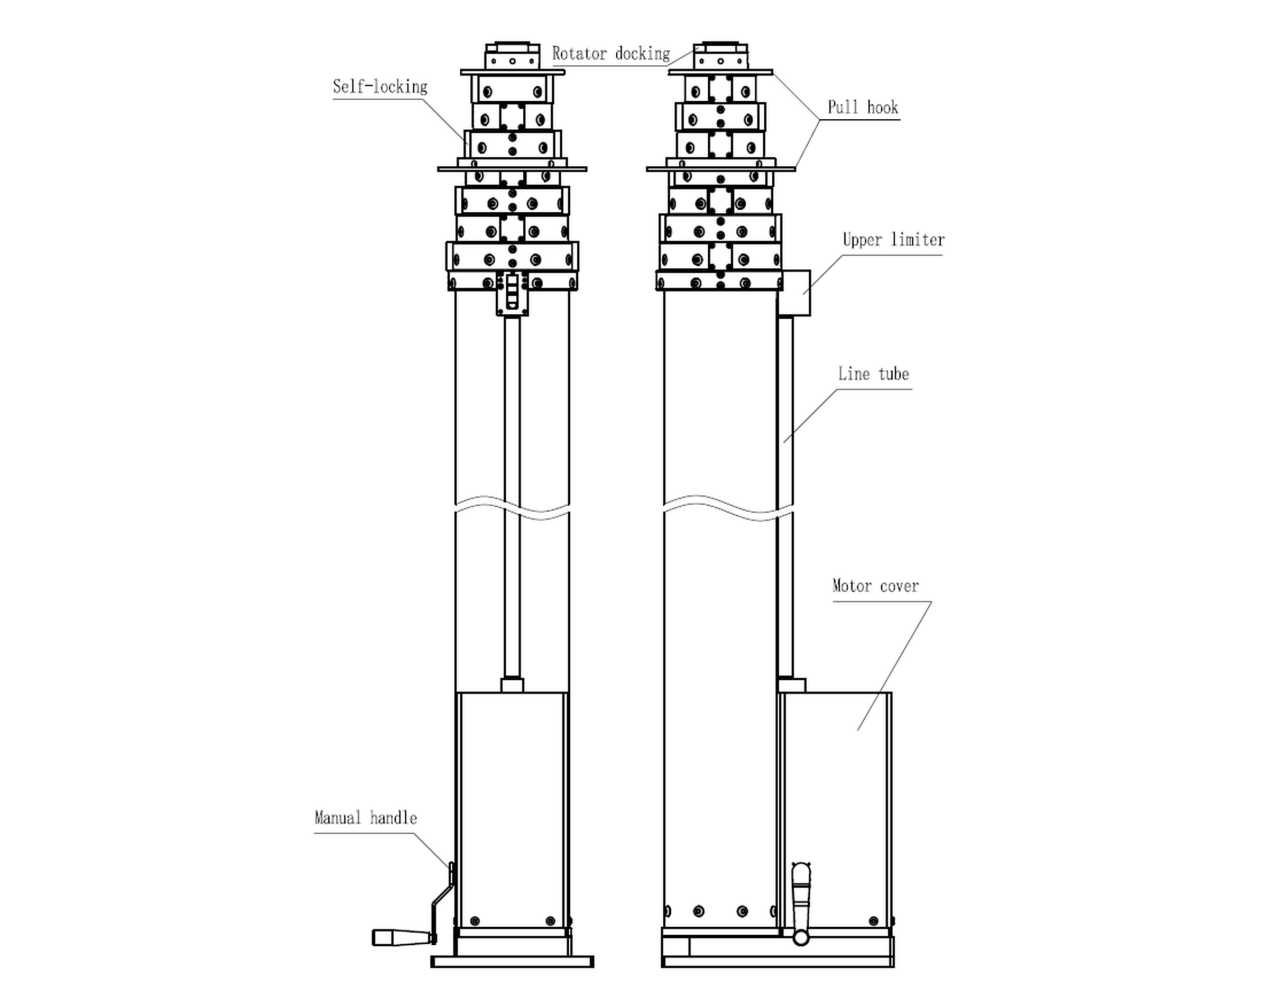
รูปที่ 1การระบุส่วนประกอบเสาและส่วนประกอบ
ตารางที่ 1 ·พารามิเตอร์ทางเทคนิค
|
พารามิเตอร์ |
ข้อมูลจำเพาะ |
|---|---|
|
ประเภทของเสากระโดง |
เครื่องกลไฟฟ้า ชนิด SPM |
|
ความสูงหด |
30 ม |
|
ความสูงที่ซ้อนกัน |
3.9 ม |
|
จำนวนส่วนของร่างกายก้าน |
12 |
|
วัสดุก้าน |
อลูมิเนียมอัลลอยด์ 6063 |
|
เส้นผ่านศูนย์กลางท่อขั้นต่ำ |
57 มม |
|
เส้นผ่านศูนย์กลางท่อสูงสุด |
248 มม |
|
เพย์โหลด |
50 กก |
|
การขึ้นและลงโดยไม่มีน้ำหนักบรรทุก |
ใช่ |
|
ความเร็วลมในการทำงาน |
90 กม./ชม |
|
ความเร็วลมสูงสุด |
120 กม./ชม |
|
ตัวยึด (วงแหวน) สำหรับสายเคเบิลในแต่ละส่วน |
ใช่ |
|
โหมดการทำงาน |
ไฟฟ้า / ธรรมดา |
|
พลัง |
220 โวลต์กระแสสลับ / 48 โวลต์กระแสตรง |
|
การใช้พลังงาน |
2 กิโลวัตต์ |
|
สายไฟ |
ความยาว 3 ม |
|
อุณหภูมิในการทำงาน |
−40 … +60 °C |
|
น้ำหนักเสา |
ประมาณ 330 กก |
|
การสัมผัสกับฝน |
ใช่ |
|
การสัมผัสกับปริมาณน้ำฝนที่ควบแน่น (น้ำค้างแข็ง น้ำค้าง) |
ใช่ |
|
การขนส่ง |
การขนส่งทางราง ทางน้ำ และทางอากาศ |
|
หน่วยควบคุมมือ |
ความยาว 3 ม |
|
ภาษารัสเซีย |
บนตัวเสากระโดง ตัวควบคุมที่มือ และชุดขนส่ง |
|
สีของเสากระโดง |
สีดำ/สีเขียวทหาร |
|
ชุดบรรจุ |
เสา; ชุดควบคุมด้วยมือ IP66 พร้อมอุณหภูมิในการทำงาน −40 … +60 °C; หน่วยข้อเหวี่ยงแบบแมนนวล สายเคเบิลควบคุมมือ วงเล็บสำหรับเสา; เชือก 3 ×และชุดปรับความตึง; แหวนสำหรับสายเคเบิลหากจำเป็น สายไฟ 3 ม. บรรจุการขนส่ง |
|
การรับประกัน |
1 ปี |
การจัดเรียงโดยทั่วไปของเสากระโดง ได้แก่ ฐาน 12 ส่วน และฐานรองศีรษะ แสดงไว้ด้านล่าง ขนาดเป็นมิลลิเมตร
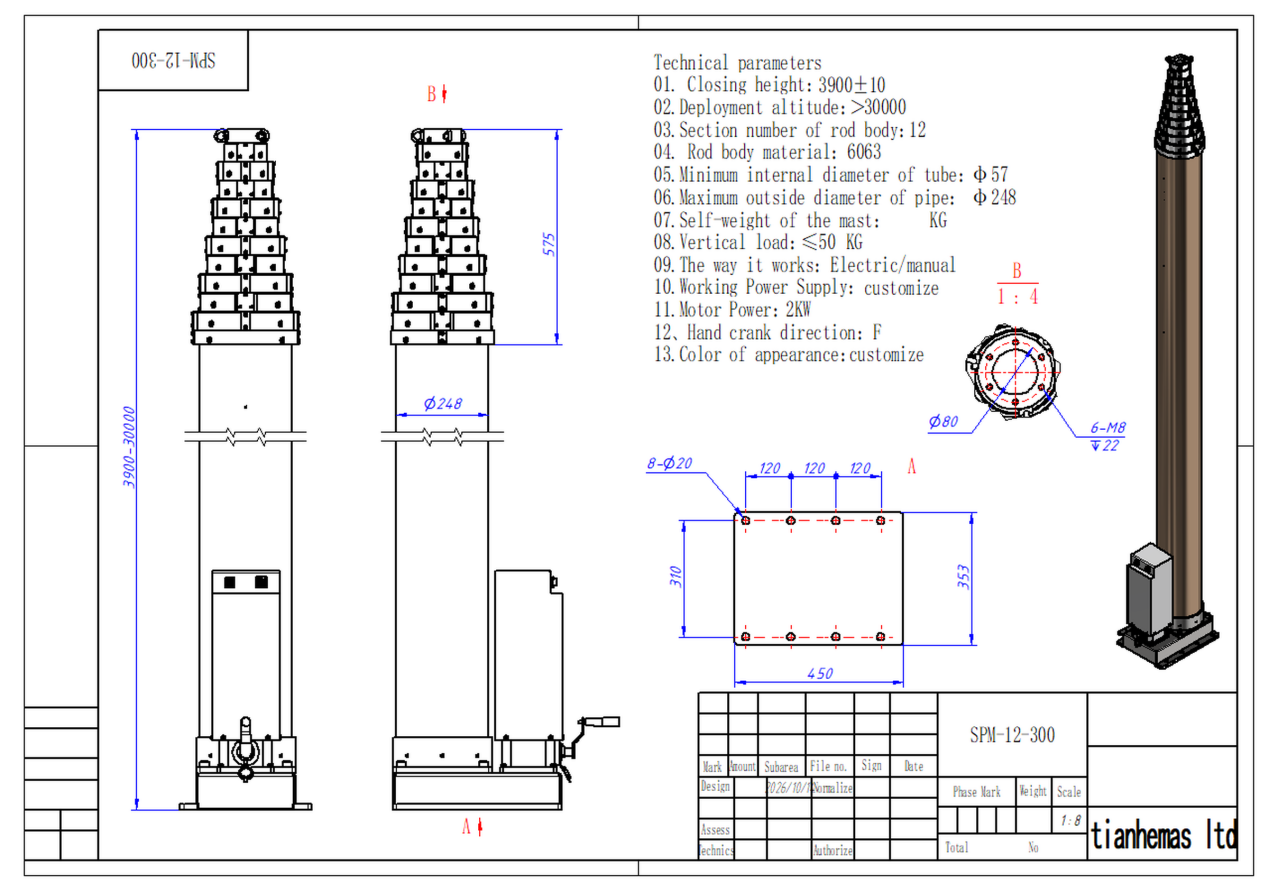
รูปที่ 2แบบร่างการจัดเรียงทั่วไป SPM-12-300
แต่ละส่วนจะถูกดันขึ้นด้วยสกรูแกนหมุนที่ทำงานอยู่ข้างในและยึดไว้ด้วยหมุดระหว่างส่วนต่างๆ ชุดขับเคลื่อนประกอบด้วยมอเตอร์และชุดลดเกียร์ ข้อต่อทองเหลือง และกล่องเกียร์ที่ฐานของเสากระโดง
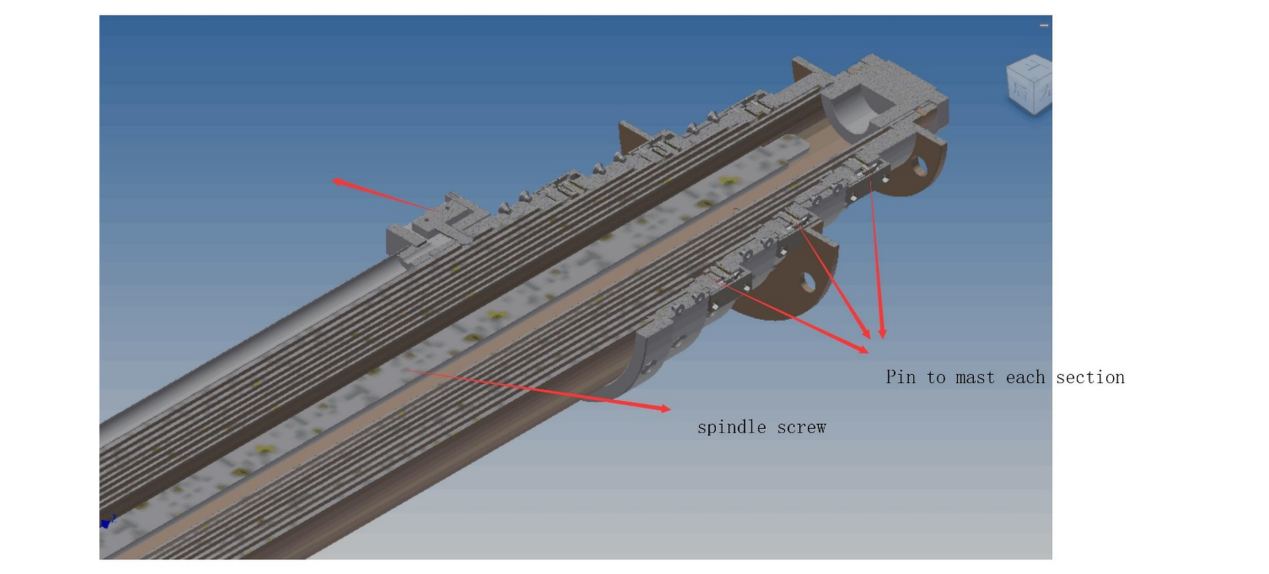
รูปที่ 3โครงสร้างส่วนเสา: สกรูแกนหมุนและพินระหว่างส่วน
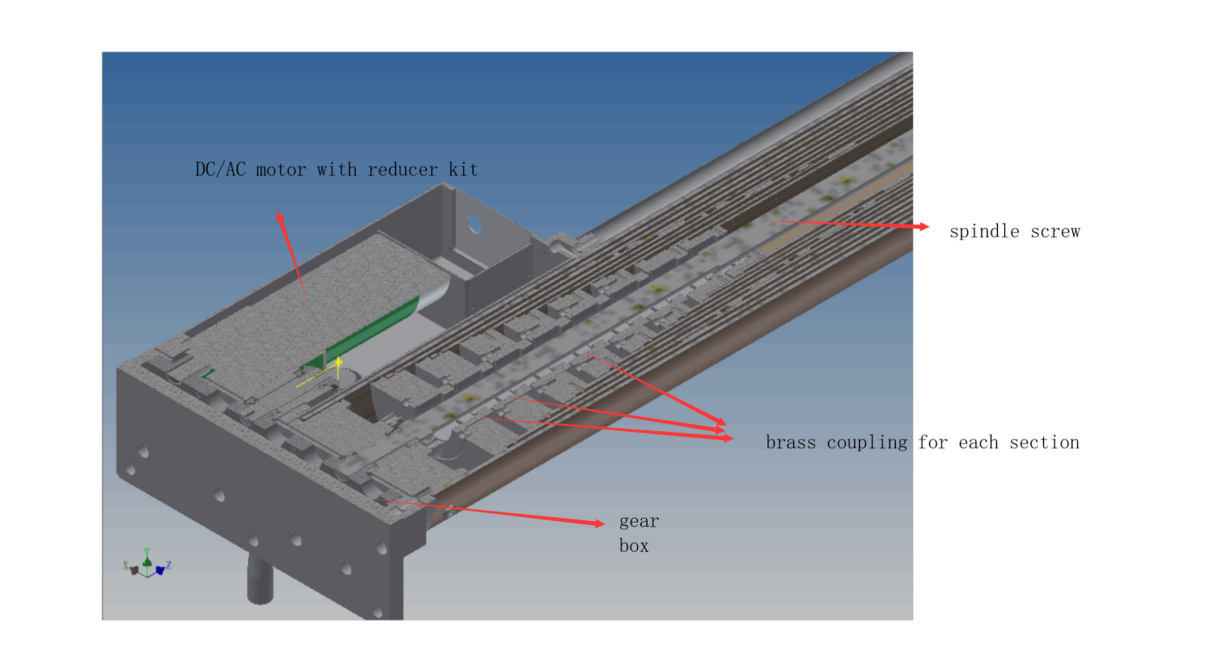
รูปที่ 4ชุดขับเคลื่อน: มอเตอร์และชุดลดเกียร์ ข้อต่อทองเหลือง และกล่องเกียร์
เสากระโดงมีสามระดับในสามทิศทาง เชือกจะติดอยู่กับปลอกเสาและยึดกับพื้นที่ความสูง 17 เมตรจากฐาน ดังแสดงในรูปแบบด้านล่าง
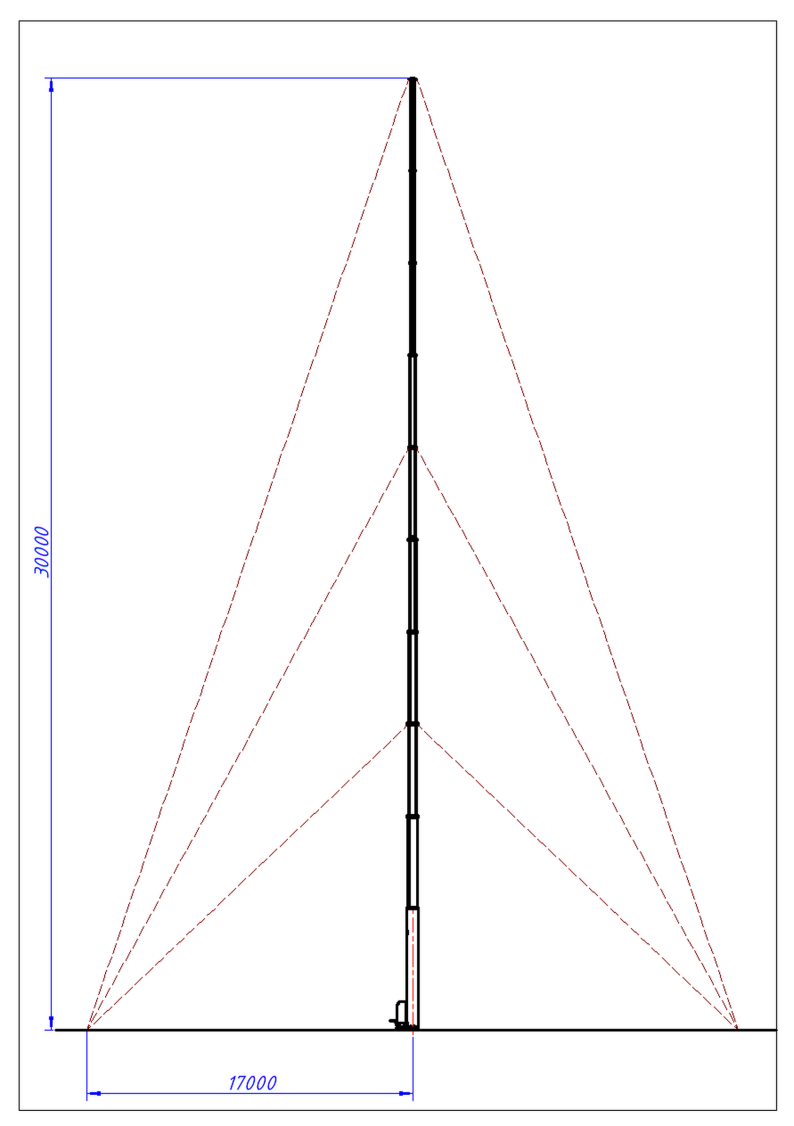
รูปที่ 5เค้าโครงแอปพลิเคชันเชือกกาย
ตารางที่ 2 · ลำดับการทำงาน
|
ขั้นตอน |
การดำเนินการ |
|---|---|
|
01 |
ก่อนใช้งานเสา ควรติดตั้งเสาตั้งตรงบนฐานและขันสกรูเข้ากับรูยึดของโครงแข็ง ไม่ว่าจะเป็นยานพาหนะหรือพื้น ปรับเสาในแนวตั้งเพื่อให้ตั้งฉากกับระนาบแนวนอน เสากระโดงไม่ควรมีมุมตัดกับเส้นศูนย์แรงโน้มถ่วง |
|
02 |
ตรวจสอบให้แน่ใจว่าวัตถุที่บรรทุก (ตัวหมุนและเสาอากาศ) ได้รับการยึดหรือยึดไว้อย่างแน่นหนากับแพลตฟอร์มส่วนบนของเสา เพื่อไม่ให้ตกและทำให้เกิดการบาดเจ็บสาหัส |
|
03 |
ก่อนที่จะยกเสาขึ้น ให้ติดเชือกเข้ากับแต่ละขั้นของเสาที่มีตะขอเตรียมไว้ ในเวลาเดียวกันก็ปลดล็อคชุดปรับความตึงและขับลงบนพื้นห่างจากฐานเสา 17 ม. |
|
04 |
ยกส่วนเสาขึ้นทีละส่วนจนเต็มความสูง |
|
05 |
ปรับชุดปรับความตึงด้วยแรงที่เหมาะสม และตรวจสอบจากระยะไกลว่าเสาตรงบนเส้นศูนย์แรงโน้มถ่วงหรือไม่ จากนั้นล็อคชุดปรับความตึง |
รอบการบำรุงรักษาเสาคือ 3 ถึง 4 เดือน รายการบำรุงรักษา:
▪ ตรวจสอบเสาว่ามีรอยแตกร้าวหรือข้อบกพร่องอื่นๆ ที่สร้างความเสียหายหรือไม่
▪ ตรวจสอบว่าสกรูของแต่ละส่วนประกอบหลวมหรือไม่ หากเป็นเช่นนั้น ให้ขันให้แน่นอีกครั้ง
▪ ตรวจสอบว่าฟังก์ชั่นของเสาทำงานปกติหรือไม่
1.เสาต้องปฏิบัติตามรายการบำรุงรักษาตามรอบการบำรุงรักษาอย่างเคร่งครัดและต้องเก็บบันทึกที่เกี่ยวข้องไว้
2.ก่อนใช้เสา ให้ตรวจสอบว่าพื้นที่เหนือเสานั้นชัดเจนหรือไม่ และตรวจสอบให้แน่ใจว่าไม่มีสิ่งกีดขวาง (เช่น โครงข่ายไฟฟ้าหรืออาคาร) ภายในระยะเคลื่อนที่ของเสา
3.ในระหว่างกระบวนการยกและลดเสากระโดง ห้ามยืนรอบเสาในรัศมี 5 เมตรโดยเด็ดขาด
4.เมื่อใช้เสากลางฝน ชิ้นส่วนมอเตอร์จะต้องกันน้ำได้เต็มที่ และช่องระบายน้ำที่ด้านล่างของเสาจะต้องไม่มีสิ่งกีดขวาง เพื่อให้น้ำฝนระบายได้ทันเวลา และไม่สะสมภายในเสาและทำให้ชิ้นส่วนอิเล็กทรอนิกส์เสียหาย
5.ในช่วงที่มีลมแรง เสาจะต้องยึดด้วยเชือก เพื่อไม่ให้แรงลมด้านข้างเกินขีดจำกัดความต้านทานลมของเสา
6.หากพบเสียงรบกวนผิดปกติหรือการติดขัดในระหว่างการยกหรือลดระดับ ให้หยุดใช้เสาทันทีและกลับมาทำงานต่อหลังจากที่ผู้เชี่ยวชาญได้แก้ไขข้อผิดพลาดแล้วเท่านั้น
7.เมื่อติดตั้งเสาบนยานพาหนะ ควรติดตั้งระบบปรับระดับขารองรับบนยานพาหนะ ก่อนใช้งานเสา ให้ปรับระดับห้องโดยสารผ่านระบบปรับระดับ และรักษาเสาให้ตั้งตรงที่สุดเท่าที่จะเป็นไปได้
8.การบำรุงรักษาและซ่อมแซมเสาจะต้องดำเนินการโดยบุคลากรที่ได้รับการฝึกอบรมอย่างมืออาชีพ ต้องถอดปลั๊กไฟออกก่อนที่จะถอดประกอบเสา เพื่อป้องกันความเสี่ยงจากไฟฟ้าช็อต ชิ้นส่วนที่เสียหายจะต้องเปลี่ยนด้วยชิ้นส่วนเดิม
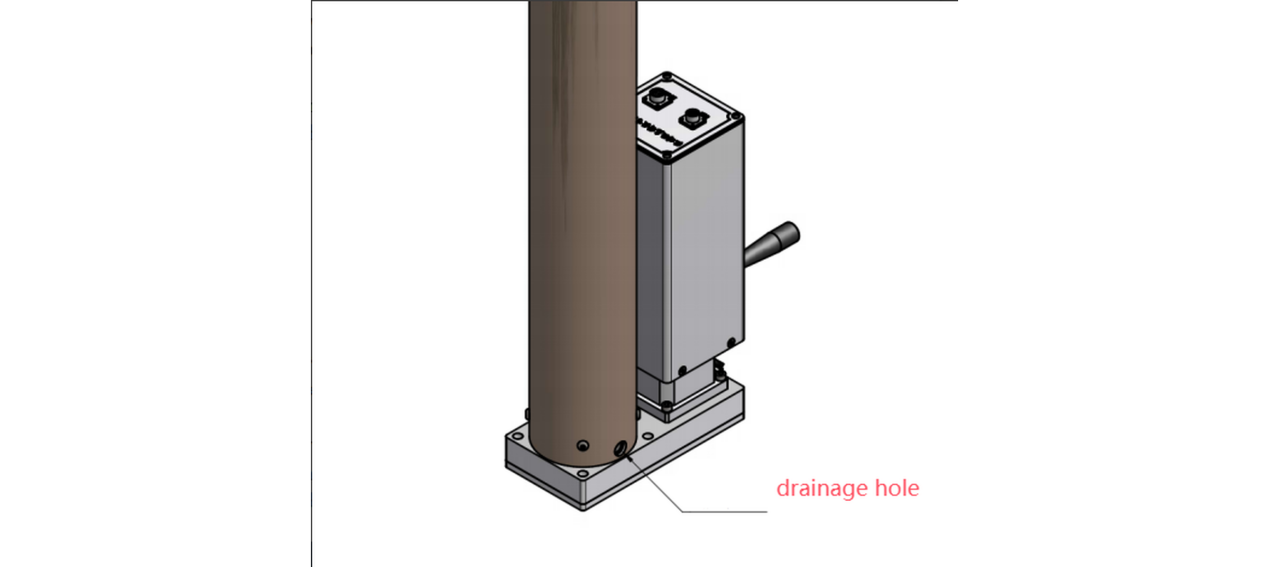
รูปที่ 6รูระบายน้ำที่ด้านล่างของเสา
ตารางที่ 3 · การแก้ไขปัญหา
|
ปัญหา |
วินิจฉัย |
แก้ปัญหา |
|---|---|---|
|
เสาไม่ทำงาน |
ตรวจสอบว่าเชื่อมต่อแหล่งจ่ายไฟที่ใช้งานได้ถูกต้องหรือไม่ |
เชื่อมต่อกับแหล่งจ่ายไฟที่ใช้งานได้อย่างถูกต้อง |
|
ตรวจสอบการเชื่อมต่อระหว่างที่จับรีโมทคอนโทรลกับเสา |
เชื่อมต่อที่จับรีโมทคอนโทรลเข้ากับเสาให้ถูกต้องแล้วล็อค |
|
|
ตรวจสอบว่ามอเตอร์ร้อนเกินไปหรือไม่ |
รอให้อุณหภูมิมอเตอร์ลดลงสู่อุณหภูมิปกติ |
|
|
ตรวจสอบว่าขั้วต่อวงจรหลวมหรือไม่ |
เชื่อมต่อและขันข้อต่อที่หลวมให้แน่น |
|
|
ตรวจสอบว่าฟิวส์ขาดหรือไม่ |
เปลี่ยนฟิวส์ |
1.สำหรับการขนส่งทางไกล เสาจะต้องบรรจุและวางในกล่องไม้หรือกล่องอื่นเพื่อป้องกัน
2.ห้ามมิให้วางของหนักบนเสาโดยเด็ดขาด เพื่อป้องกันไม่ให้กระบอกเสาบิดและเสียรูป
3.เมื่อไม่ได้ใช้งานเสาเป็นเวลานานต้องบรรจุและจัดเก็บตั้งตรงเพื่อป้องกันความชื้น เสาต้องไม่จัดเก็บในแนวนอนเป็นเวลานาน เพื่อป้องกันไม่ให้สกรูเกียร์ภายในงอและเสียรูป
1.เสาต้องใช้ในแนวตั้ง ห้ามใช้เสาในแนวนอนหรือคว่ำ (รูปที่ 7)
2.มุมการติดตั้งในแนวตั้งของเสาควรอยู่ห่างจากระนาบแนวนอนน้อยกว่า 5°
3.ต้องบรรทุกน้ำหนักบรรทุกตามน้ำหนักบรรทุกที่ระบุในพารามิเตอร์ทางเทคนิคของเสากระโดง ห้ามบรรทุกเกินพิกัด
4.ห้ามใช้เสาเป็นสายล่อฟ้า
5.เสากระโดงนี้ใช้สำหรับยกอุปกรณ์เท่านั้น และห้ามใช้บรรทุกคนโดยเด็ดขาด
6.เมื่อติดตั้งเสากระโดงบนยานพาหนะ จะต้องคืนสภาพเสาให้อยู่ในสภาพปิดก่อนขับขี่
7.ห้ามมิให้เจาะ เชื่อม หรือแปรรูปด้านนอกของส่วนเสาโดยเด็ดขาด
8.ห้ามมิให้ถอดสกรูออกจากตัวเสาโดยเด็ดขาด
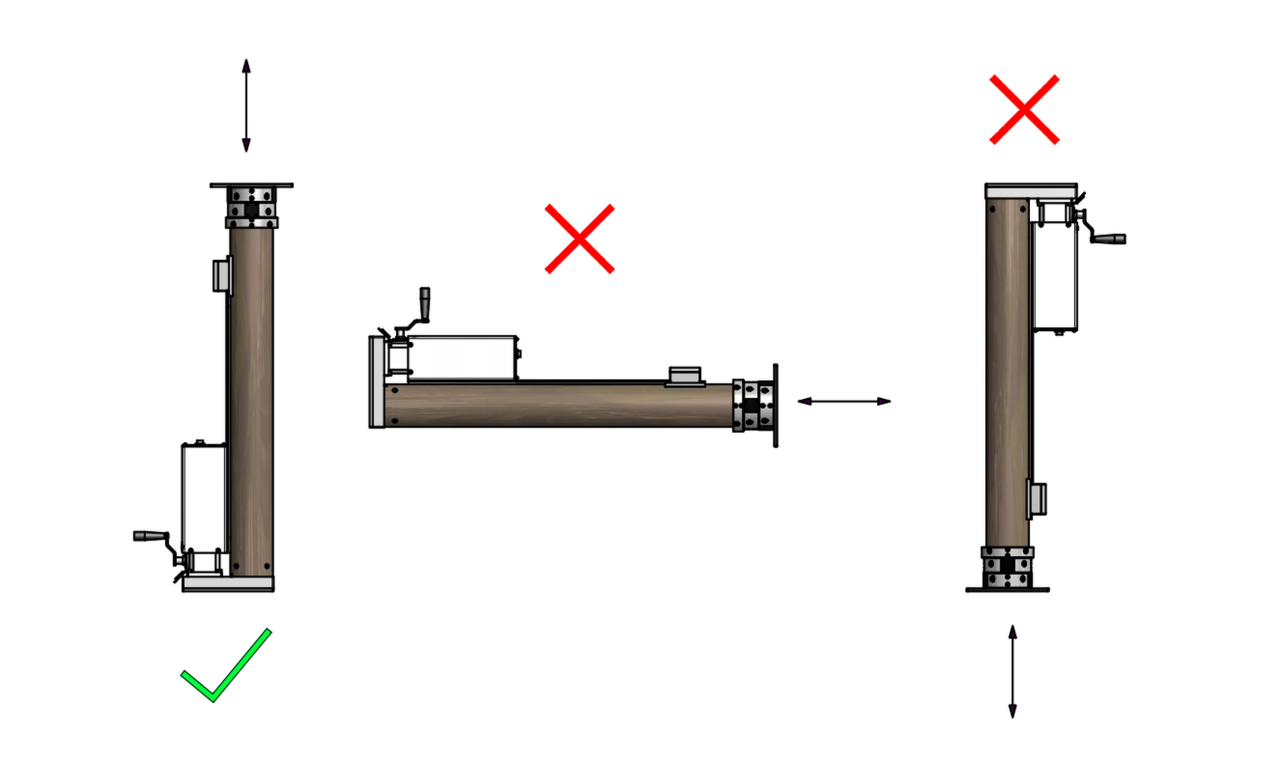
รูปที่ 7การวางแนวการติดตั้งที่ได้รับอนุญาตและต้องห้าม
ในช่วงที่มีฝนตกหนักและมีน้ำแข็งสะสมสูงบนเสากระโดง มีโอกาสที่จะติดขัดในขณะที่เสากระโดงที่ใช้งานอยู่ถูกถอนกลับ การสะสมของน้ำแข็งบนส่วนคอ (พื้นผิวแนวนอน) ของเสากระโดงอาจทำให้กลไกการล็อคท่อ "หมดเวลา" และทำให้เกิดความเสียหายภายในได้ น้ำแข็งนี้จะต้องถูกกำจัดออกไปในระหว่างการดึงกลับ ก่อนที่ท่อและปลอกคอแต่ละอันจะสัมผัสกัน
สวมถุงมือเมื่อจับเครื่องบดน้ำแข็งเพื่อหลีกเลี่ยงการถูกตัด ลำดับการดำเนินการกำจัดน้ำแข็งมีดังนี้:
หมายเหตุ: ดึงเสากลับโดยใช้พลังงานไฟฟ้าเท่านั้น อย่าพยายามใช้อินพุตข้อเหวี่ยงแบบแมนนวล ความเสียหายภายในอาจเกิดขึ้นได้หากใช้ข้อเหวี่ยงแบบแมนนวลในระหว่างการใช้งานที่มีแรงบิดสูง
ตารางที่ 4 · ขั้นตอนการกำจัดน้ำแข็ง
|
ขั้นตอน |
การกระทำ |
|---|---|
|
1 |
พยายามดึงเสากลับโดยใช้พลังงานไฟฟ้าเท่านั้น หากเสากระโดงเริ่มหักน้ำแข็งด้วยตัวเอง ให้ดำเนินการต่อในขั้นตอนที่ 4 หากเสาหยุดและไม่ถอยกลับ ให้ดำเนินการในขั้นตอนที่ 2 อย่าใช้แรงงานมอเตอร์ต่อไปโดยที่ชุดท่อหยุดนิ่ง เพราะจะทำให้สลิปคลัตช์สึกหรอ |
|
2 |
เริ่มเคลียร์น้ำแข็งบนพื้นผิวแนวนอน (ปก) ใกล้กับผู้ปฏิบัติงานมากที่สุด การใช้เครื่องมือที่ไม่เจาะทะลุ ทำลายพันธะน้ำแข็งโดยให้เคลื่อนออกจากท่อ (สัมผัสกับท่อ) ต่อไปรอบๆ ปลอกคอ จากนั้นเอาน้ำแข็งที่เหลือออกจากเสาล็อคแนวตั้งบนปลอกคอ และเริ่มกำจัดน้ำแข็งที่สะสมอยู่บนท่อทำรัง ใช้ความระมัดระวังอย่างยิ่งกับเส้นรอบวงของท่อ โดยต้องเอาน้ำแข็งออกเพียง 1-2 นิ้วในแนวตั้งเท่านั้น ใช้การเคลื่อนที่แนวสัมผัสเพื่อไม่ให้เจาะท่อ ดำเนินการต่อไปยังขั้นตอนที่ 3 |
|
3 |
พยายามดึงเสากลับด้วยไฟฟ้าอีกครั้ง หากชุดท่อยังคงหยุดอยู่ แสดงว่าน้ำแข็งได้สะสมตัวอยู่ภายใน และจะต้องละลายตัวเครื่องก่อนจึงจะสามารถทำงานได้อีกครั้ง อย่าใช้งานมอเตอร์ต่อไปโดยที่ชุดท่อหยุดทำงาน บันทึกสลิปคลัตช์ หากเสาหดกลับ ให้ดำเนินการขั้นตอนที่ 4 |
|
4 |
ดึงท่อต่อไปจนกว่าจะห่างจากรังและสัมผัสกับคอเสื้อส่วนล่างเพียงไม่กี่นิ้ว กำจัดน้ำแข็งบนพื้นผิวแนวนอน (ปก) ใกล้กับผู้ปฏิบัติงานมากที่สุดตามที่อธิบายไว้ในขั้นตอนที่ 2 จากนั้นใช้งานเสาจนกระทั่งปลอกคอสัมผัสกัน และท่อถัดไปเริ่มถอยกลับ ณ จุดนี้ ทำซ้ำขั้นตอนที่ 1 และ 4 |
|
5 |
หากเสากระโดงยังคงแตกน้ำแข็งในระหว่างการดึงกลับ แต่มีปัญหาเพียงใกล้กับการเปลี่ยนการล็อค แสดงว่าน้ำแข็งแข็งตัวภายในตัวล็อค และรบกวนการปลดล็อคตามปกติ ใช้เครื่องมือขนาดเล็กและแข็งเพื่อเอื้อมเข้าไปในช่องเปิดที่ด้านล่างของตัวเครื่อง ชิปและนำน้ำแข็งออกจากชิ้นส่วนภายใน จากนั้นตั้งสลักให้อยู่ในแนว "ล็อค" ที่เหมาะสมดังแสดงในรูปที่ 9 พยายามดึงเสากลับอีกครั้งโดยใช้พลังงานไฟฟ้า ใช้อุปกรณ์ที่ไม่เจาะทะลุ เอาน้ำแข็งที่สะสมอยู่ออกจากบริเวณที่ระบุ |
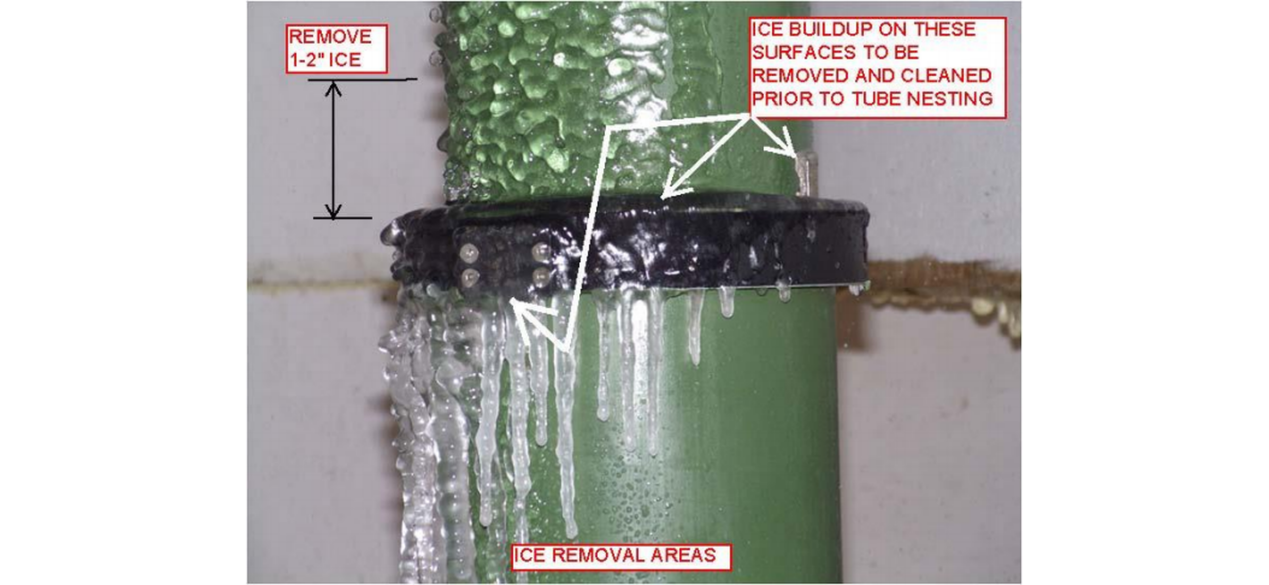
รูปที่ 8พื้นที่กำจัดน้ำแข็ง
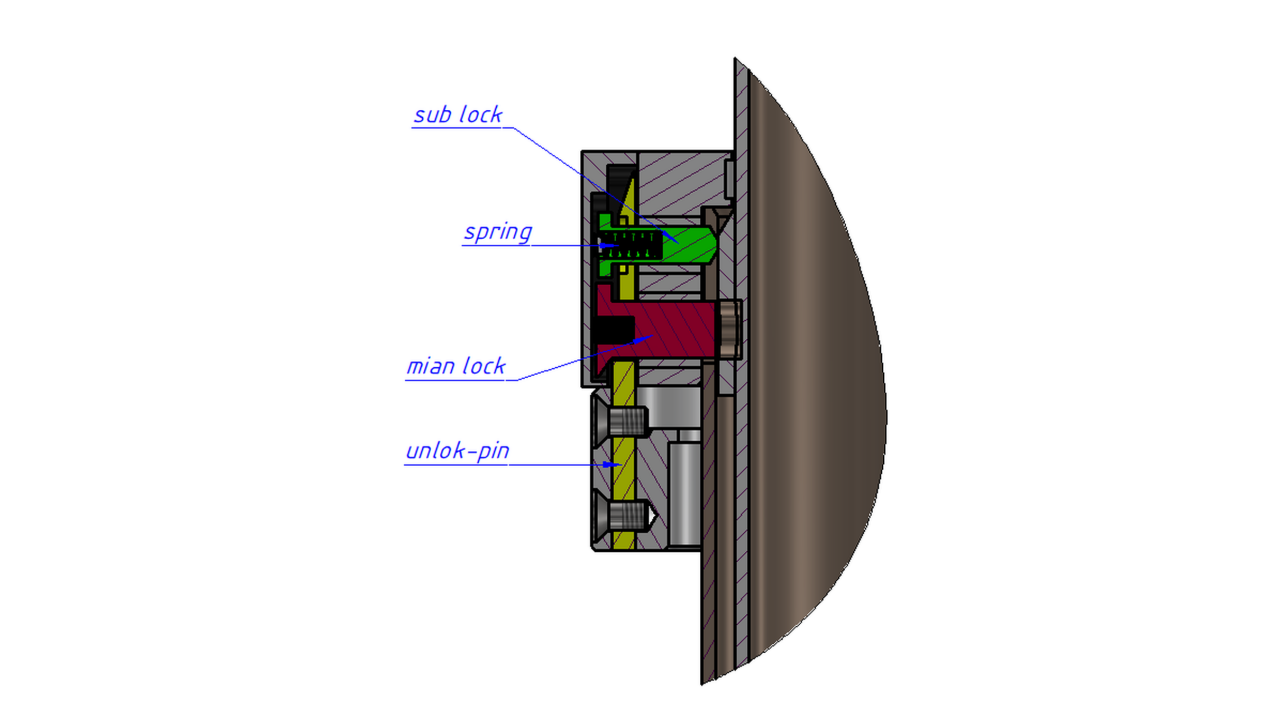
รูปที่ 9ส่วนตัวล็อค: ล็อคย่อย, สปริง, ล็อคหลักและพินปลดล็อค
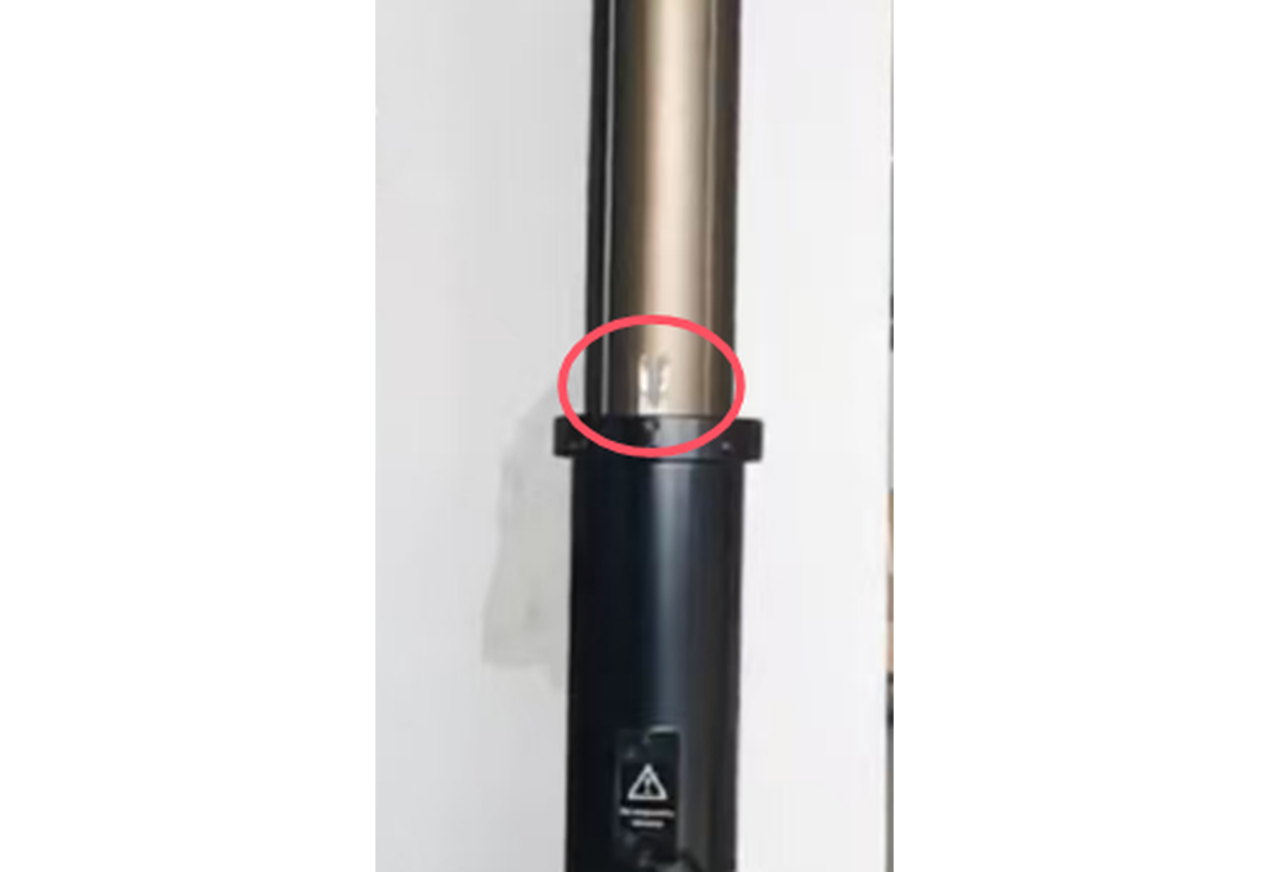
รูปที่ 10ตำแหน่งของหมุดปลดล็อค ทำเครื่องหมายด้วยสีแดง
ตรวจสอบให้แน่ใจว่าไม่มีน้ำแข็งอยู่บนหมุดปลดล็อคก่อนที่จะดำเนินการใดๆ โดยใช้ไฟฟ้า วงกลมสีแดงแสดงถึงตำแหน่งของหมุดปลดล็อค
ส่วนเสาและระบบควบคุมได้รับการทดสอบในห้องที่มีอุณหภูมิและความชื้นคงที่จนถึง -40 °C ซึ่งเป็นขีดจำกัดล่างของช่วงอุณหภูมิการทำงานที่ระบุ
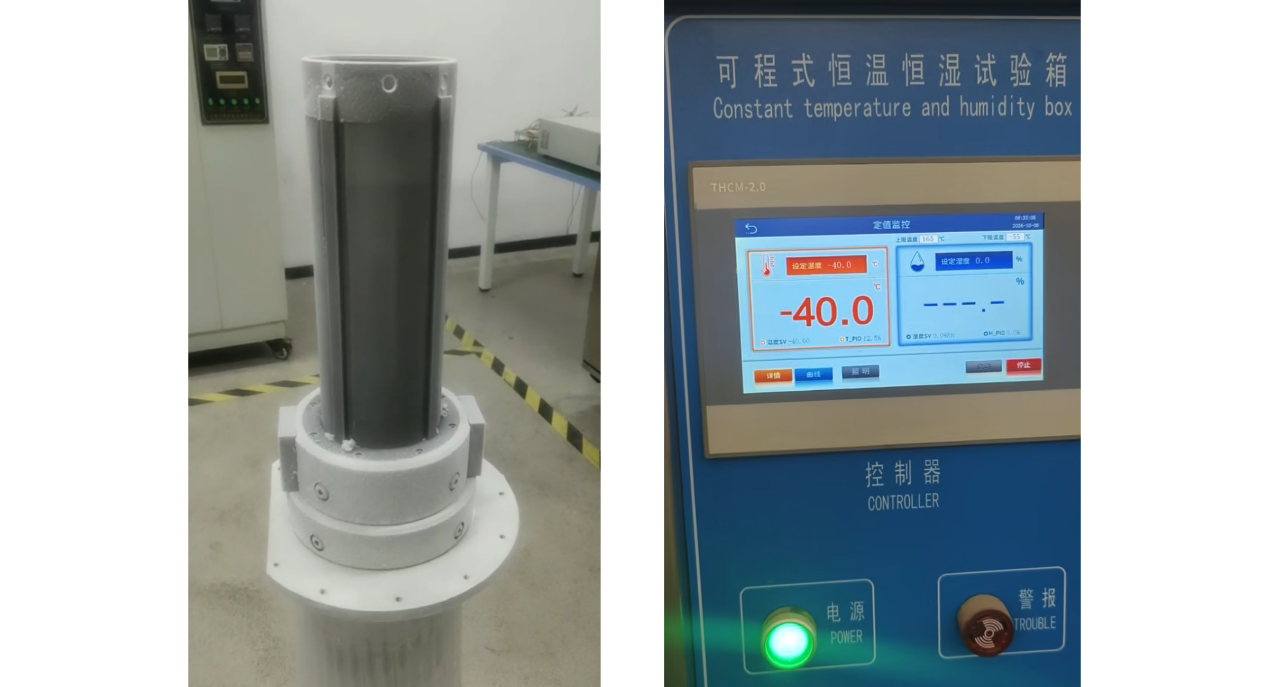
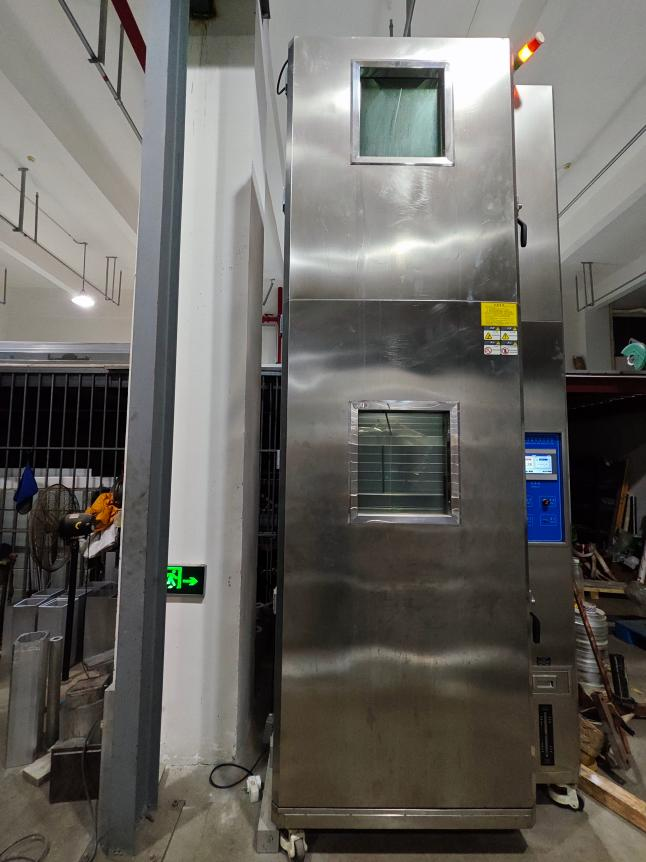
รูปที่ 11การทดสอบที่อุณหภูมิต่ำที่ −40 °C: มุมมองห้องเพาะเลี้ยงและการอ่านค่าของตัวควบคุม
บทที่ 8 ถึง 13 อธิบายอุปกรณ์เสริมที่มาพร้อมกับเสาสูง 30 ม. และ 40 ม. การกำหนดค่าและคู่มือการใช้งาน
ระบบป้องกันความปลอดภัยจากลมจะตรวจสอบความเร็วลมที่หัวเสา เมื่อความเร็วลมที่วัดได้เกินเกณฑ์ที่กำหนดไว้ — ค่าที่ไคลเอนต์จะตัดสินใจ — ตัวควบคุมจะส่งสัญญาณไปยัง PLC ซึ่งจะลดเสาลงโดยอัตโนมัติ
ตารางที่ 5 · ข้อมูลจำเพาะของเซ็นเซอร์ลม
|
พารามิเตอร์ |
รายการ |
ข้อมูลจำเพาะ |
|---|---|---|
|
แหล่งจ่ายไฟ DC (ค่าเริ่มต้น) |
10–30 โวลต์กระแสตรง |
|
|
การใช้พลังงาน |
0.12 วัตต์ |
|
|
ช่วงการวัด |
ความเร็วลม |
0–40 ม./วินาที (ปรับแต่งได้) |
|
ทิศทางลม |
0–360° |
|
|
ความแม่นยำ |
ความเร็วลม |
±(0.5 + 2% FS), 0–30 ม./วินาที, 60% RH, 25 °C |
|
ทิศทางลม |
±3°, 60% RH, 25 °C |
|
|
ปณิธาน |
ความเร็วลม |
0.01 ม./วินาที |
|
ทิศทางลม |
1° |
|
|
สภาพแวดล้อมการทำงาน |
−40 ถึง 80 °C; 0–95% RH (ไม่ควบแน่น) |
|
|
ต้านทานลม |
75 เมตร/วินาที |
|
|
เวลาตอบสนอง |
1 วิ |
|
|
ระดับการป้องกัน |
IP65 |
|
|
สัญญาณเอาท์พุต |
RS-485 (โปรโตคอล Modbus-RTU) |
|
หมายเหตุ: FS = เต็มสเกล; RH = ความชื้นสัมพัทธ์ ช่วงการวัดสามารถปรับแต่งได้ตามคำขอ
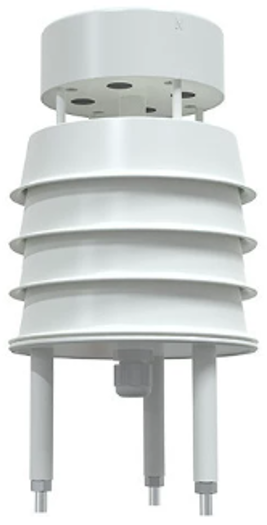
รูปที่ 12เซ็นเซอร์ความเร็วและทิศทางลม
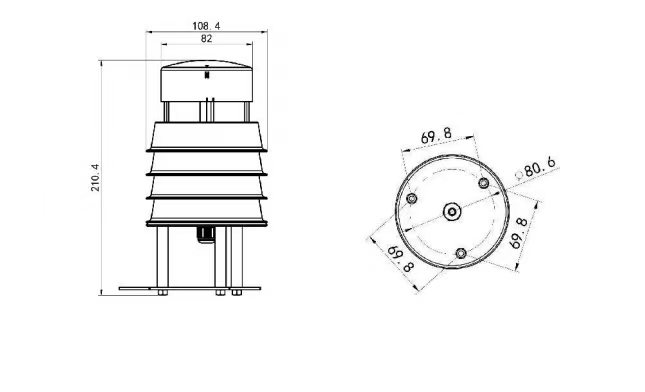
รูปที่ 13ขนาดเซ็นเซอร์สภาพอากาศ
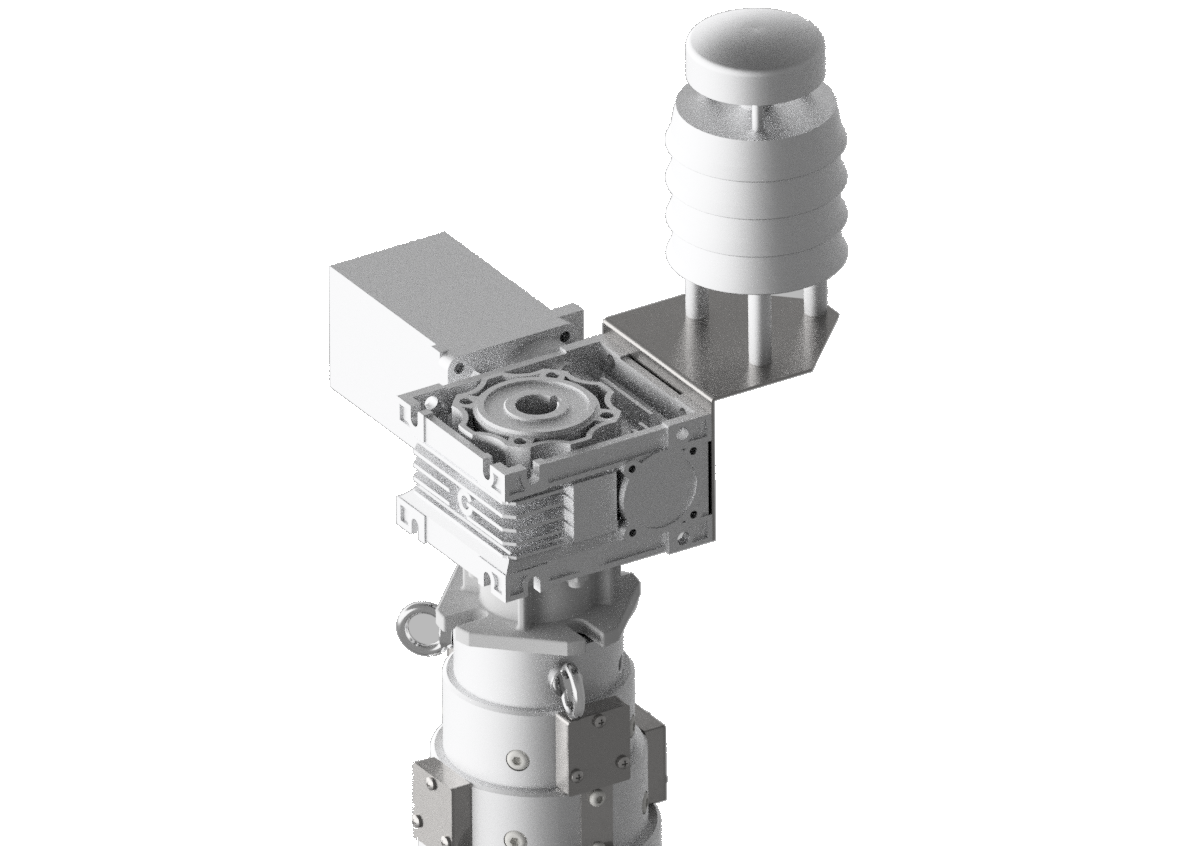
รูปที่ 14ติดตั้งเซ็นเซอร์สภาพอากาศบนหัวเสา
สายเคเบิลทั้งหมดเดินอยู่ภายในปลอกตาข่ายแบบถักเพื่อการปกป้องทางกล ในขณะที่เสายืดและหดกลับ
▪ CAT6 + 2 × 1.0 มม.² — สัญญาณเสาอากาศไคลเอ็นต์และกำลังไฟ
▪ 4 × 1.0 มม.² — กำลังหมุนและการควบคุม
▪ 2 × 1.0 มม.² — สัญญาณเซ็นเซอร์สภาพอากาศ; พลังงานอาจดึงมาจากแหล่งจ่ายไฟเสาอากาศไคลเอ็นต์ เนื่องจากเซ็นเซอร์ดึงกระแสไฟน้อยมาก
ปลอกยึดได้รับการแก้ไขที่หัวเสาและที่ฐาน และรับการเปลี่ยนแปลงความยาวของสายเคเบิลในขณะที่เสาเคลื่อนที่ เพื่อไม่ให้สายเคเบิลหลุดไปตามลม
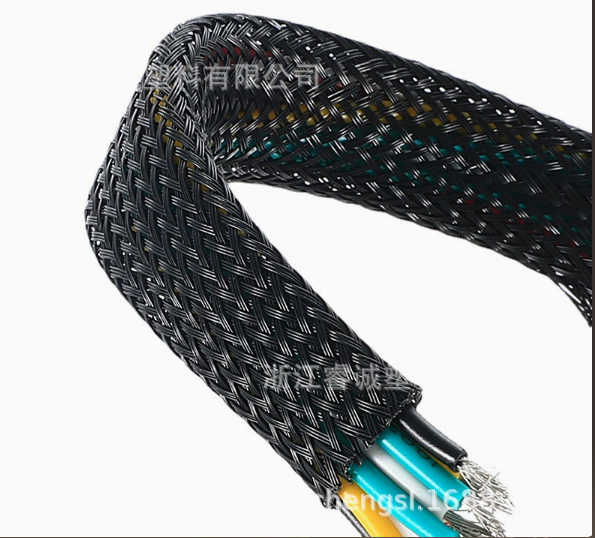
รูปที่ 15สายเคเบิลที่รวมอยู่ในปลอกตาข่ายแบบถัก
สายเคเบิลถูกจัดเก็บไว้ในดรัมแบบใช้มือ ในขณะที่เสากระโดงสูงขึ้น สายเคเบิลจะติดตามไปโดยไม่ต้องใช้พลังงานใดๆ เมื่อเสากระโดงลดลง สายเคเบิลจะถูกพันกลับเข้ากับดรัมด้วยมือ
1.เมื่อเสากระโดงขึ้น สายเคเบิลจะติดตามเสากระโดงขึ้นพร้อมๆ กัน โดยไม่ต้องใช้ไฟฟ้า
2.เมื่อเสากระโดงหล่นลง สายเคเบิลจะกองสุมอยู่บนพื้นอย่างสุ่ม
3.จากนั้นสายเคเบิลจะถูกจัดเก็บไว้ในดรัมเคเบิลด้วยมือโดยใช้กว้านมือ
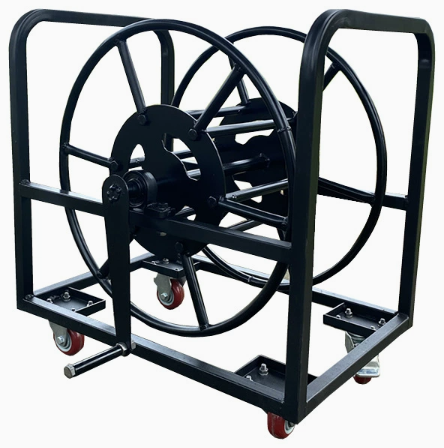
รูปที่ 16ดรัมเคเบิลมีล้อเลื่อนสำหรับการหยิบและจัดเก็บสายเคเบิล
เป็นทางเลือกแทนดรัมแบบแมนนวล โดยสามารถจัดหาม้วนเก็บสายไฟแบบดึงกลับด้วยสปริงได้ ได้รับการออกแบบมาสำหรับกล้อง PTZ และเสาเสาอากาศ: โครงสร้างเหล็กที่ทนทาน สายเคเบิลแบบม้วนกลับเองพร้อมระบบล็อคแบบวงล้อ และฐานหมุนแบบสลักช่วยให้การจัดการสายเคเบิลรวดเร็วและเป็นระเบียบเรียบร้อยในภาคสนาม
▪ สร้างขึ้นโดยเฉพาะสำหรับกล้อง PTZ และเสาเสาอากาศและสายสัญญาณ
▪ กลไกสปริงแบบดึงกลับได้เองพร้อมระบบล็อคแบบวงล้อหลายตำแหน่ง
▪ ตัวเรือนเหล็กหนาพร้อมผิวสีมะกอกอมเหลืองที่ทนต่อสภาพอากาศ
▪ ฐานยึดหมุนได้ 360° ยึดเข้ากับเสา เสา และชั้นวางยานพาหนะโดยตรง
▪ เสริมแรงบรรเทาความเครียดและตัวนำสายเคเบิลทนต่อแรงกระแทก
▪ ที่จับแบบดึงออกได้เพื่อการปรับใช้ด้วยมือเดียวที่รวดเร็ว
ตาราง 6 · ข้อมูลจำเพาะของรีลสายเคเบิลแบบหดได้
|
พารามิเตอร์ |
ข้อมูลจำเพาะ |
|---|---|
|
ความยาวสายเคเบิล |
30 ม. (ความยาวอื่น ๆ ตามคำขอ) |
|
ประเภทสายเคเบิล |
CAT6 + 2 × 1.0 มม.² สำหรับสัญญาณเสาอากาศและกำลังไฟ 4 × 1.0 มม.² สำหรับกำลังและการควบคุมของโรเตเตอร์ 2 × 1.0 มม.² สำหรับสัญญาณเซ็นเซอร์สภาพอากาศ |
|
ตัวเชื่อมต่อ |
ซ็อกเก็ตกันน้ำ IP66 |
|
ที่อยู่อาศัย |
เหล็กรีดเย็นเคลือบผง |
|
การติดตั้ง |
แผ่นฐานแบบโบลต์ออน หมุนได้ 360° |
|
การขึ้นสายเคเบิล |
มีสปริงโหลด ดึงกลับได้เองพร้อมระบบล็อคแบบวงล้อหลายตำแหน่ง |
|
อุณหภูมิในการทำงาน |
-40 °C ถึง +60 °C |
หมายเหตุ: สายเคเบิลจะติดตามเสาขึ้นไปโดยไม่มีไฟฟ้า และสปริงภายในจะดึงขึ้นเมื่อเสาถูกลดระดับลง การใช้งาน: การเฝ้าระวัง PTZ, เสาเสาอากาศเคลื่อนที่, การใช้งานภาคสนามชั่วคราว และการสื่อสารบนยานพาหนะ
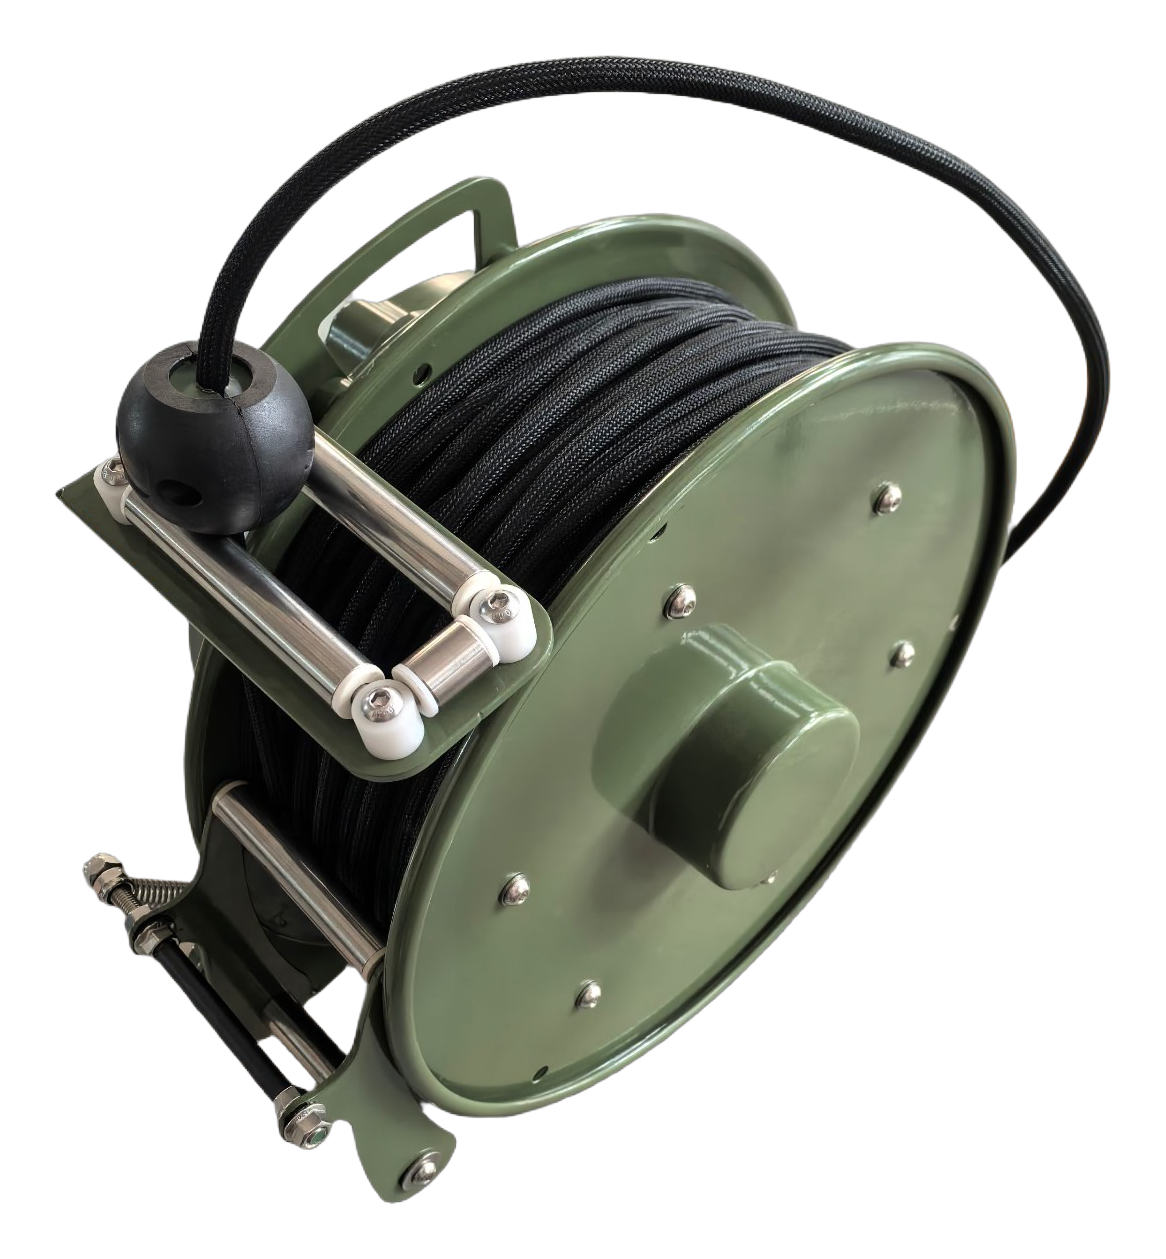
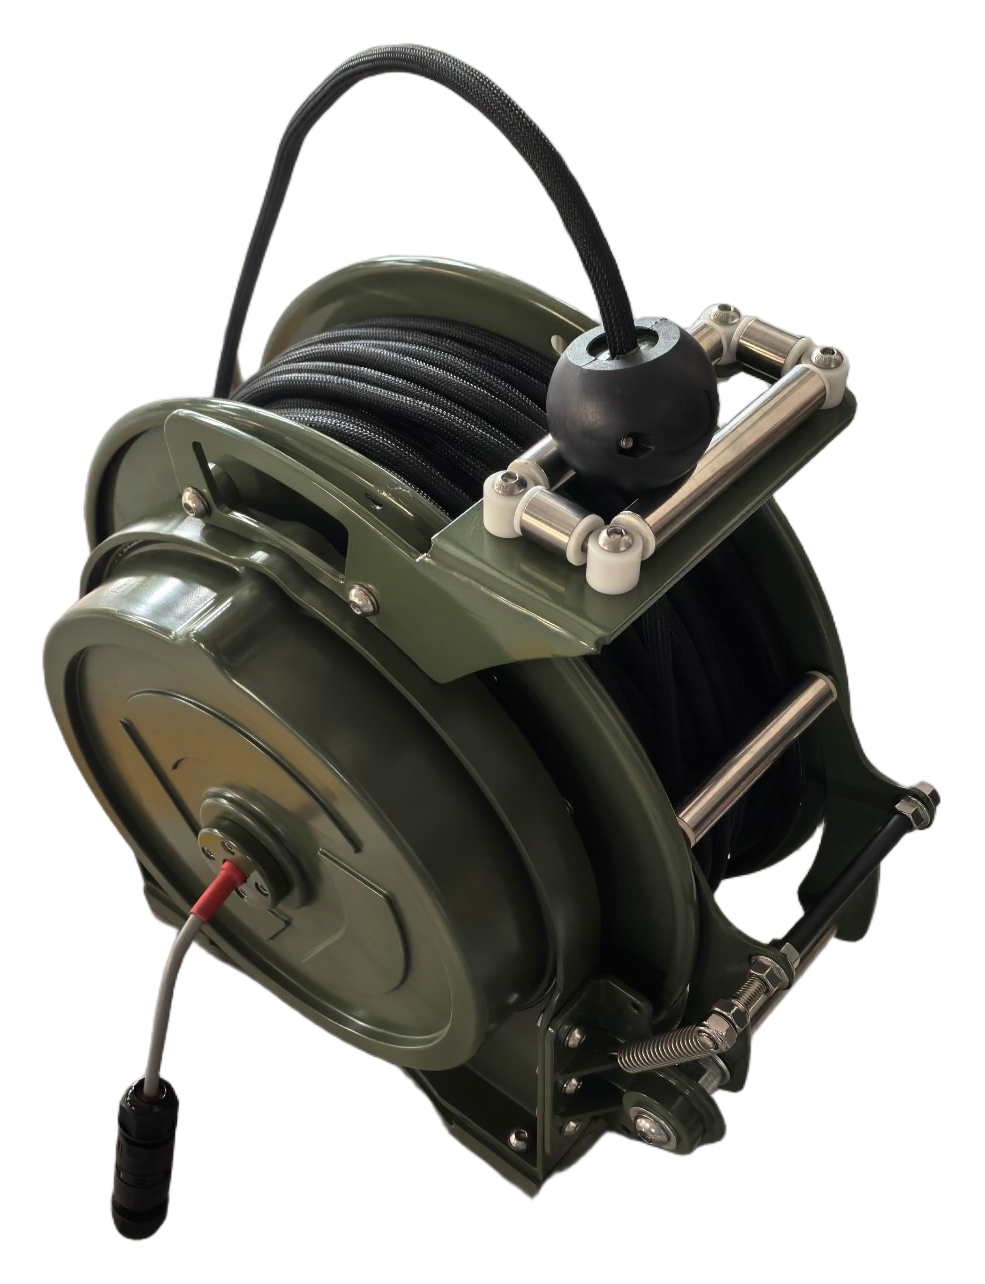
รูปที่ 17ม้วนเก็บสายแบบยืดหดได้ มุมมองเฉียงและด้านหน้า
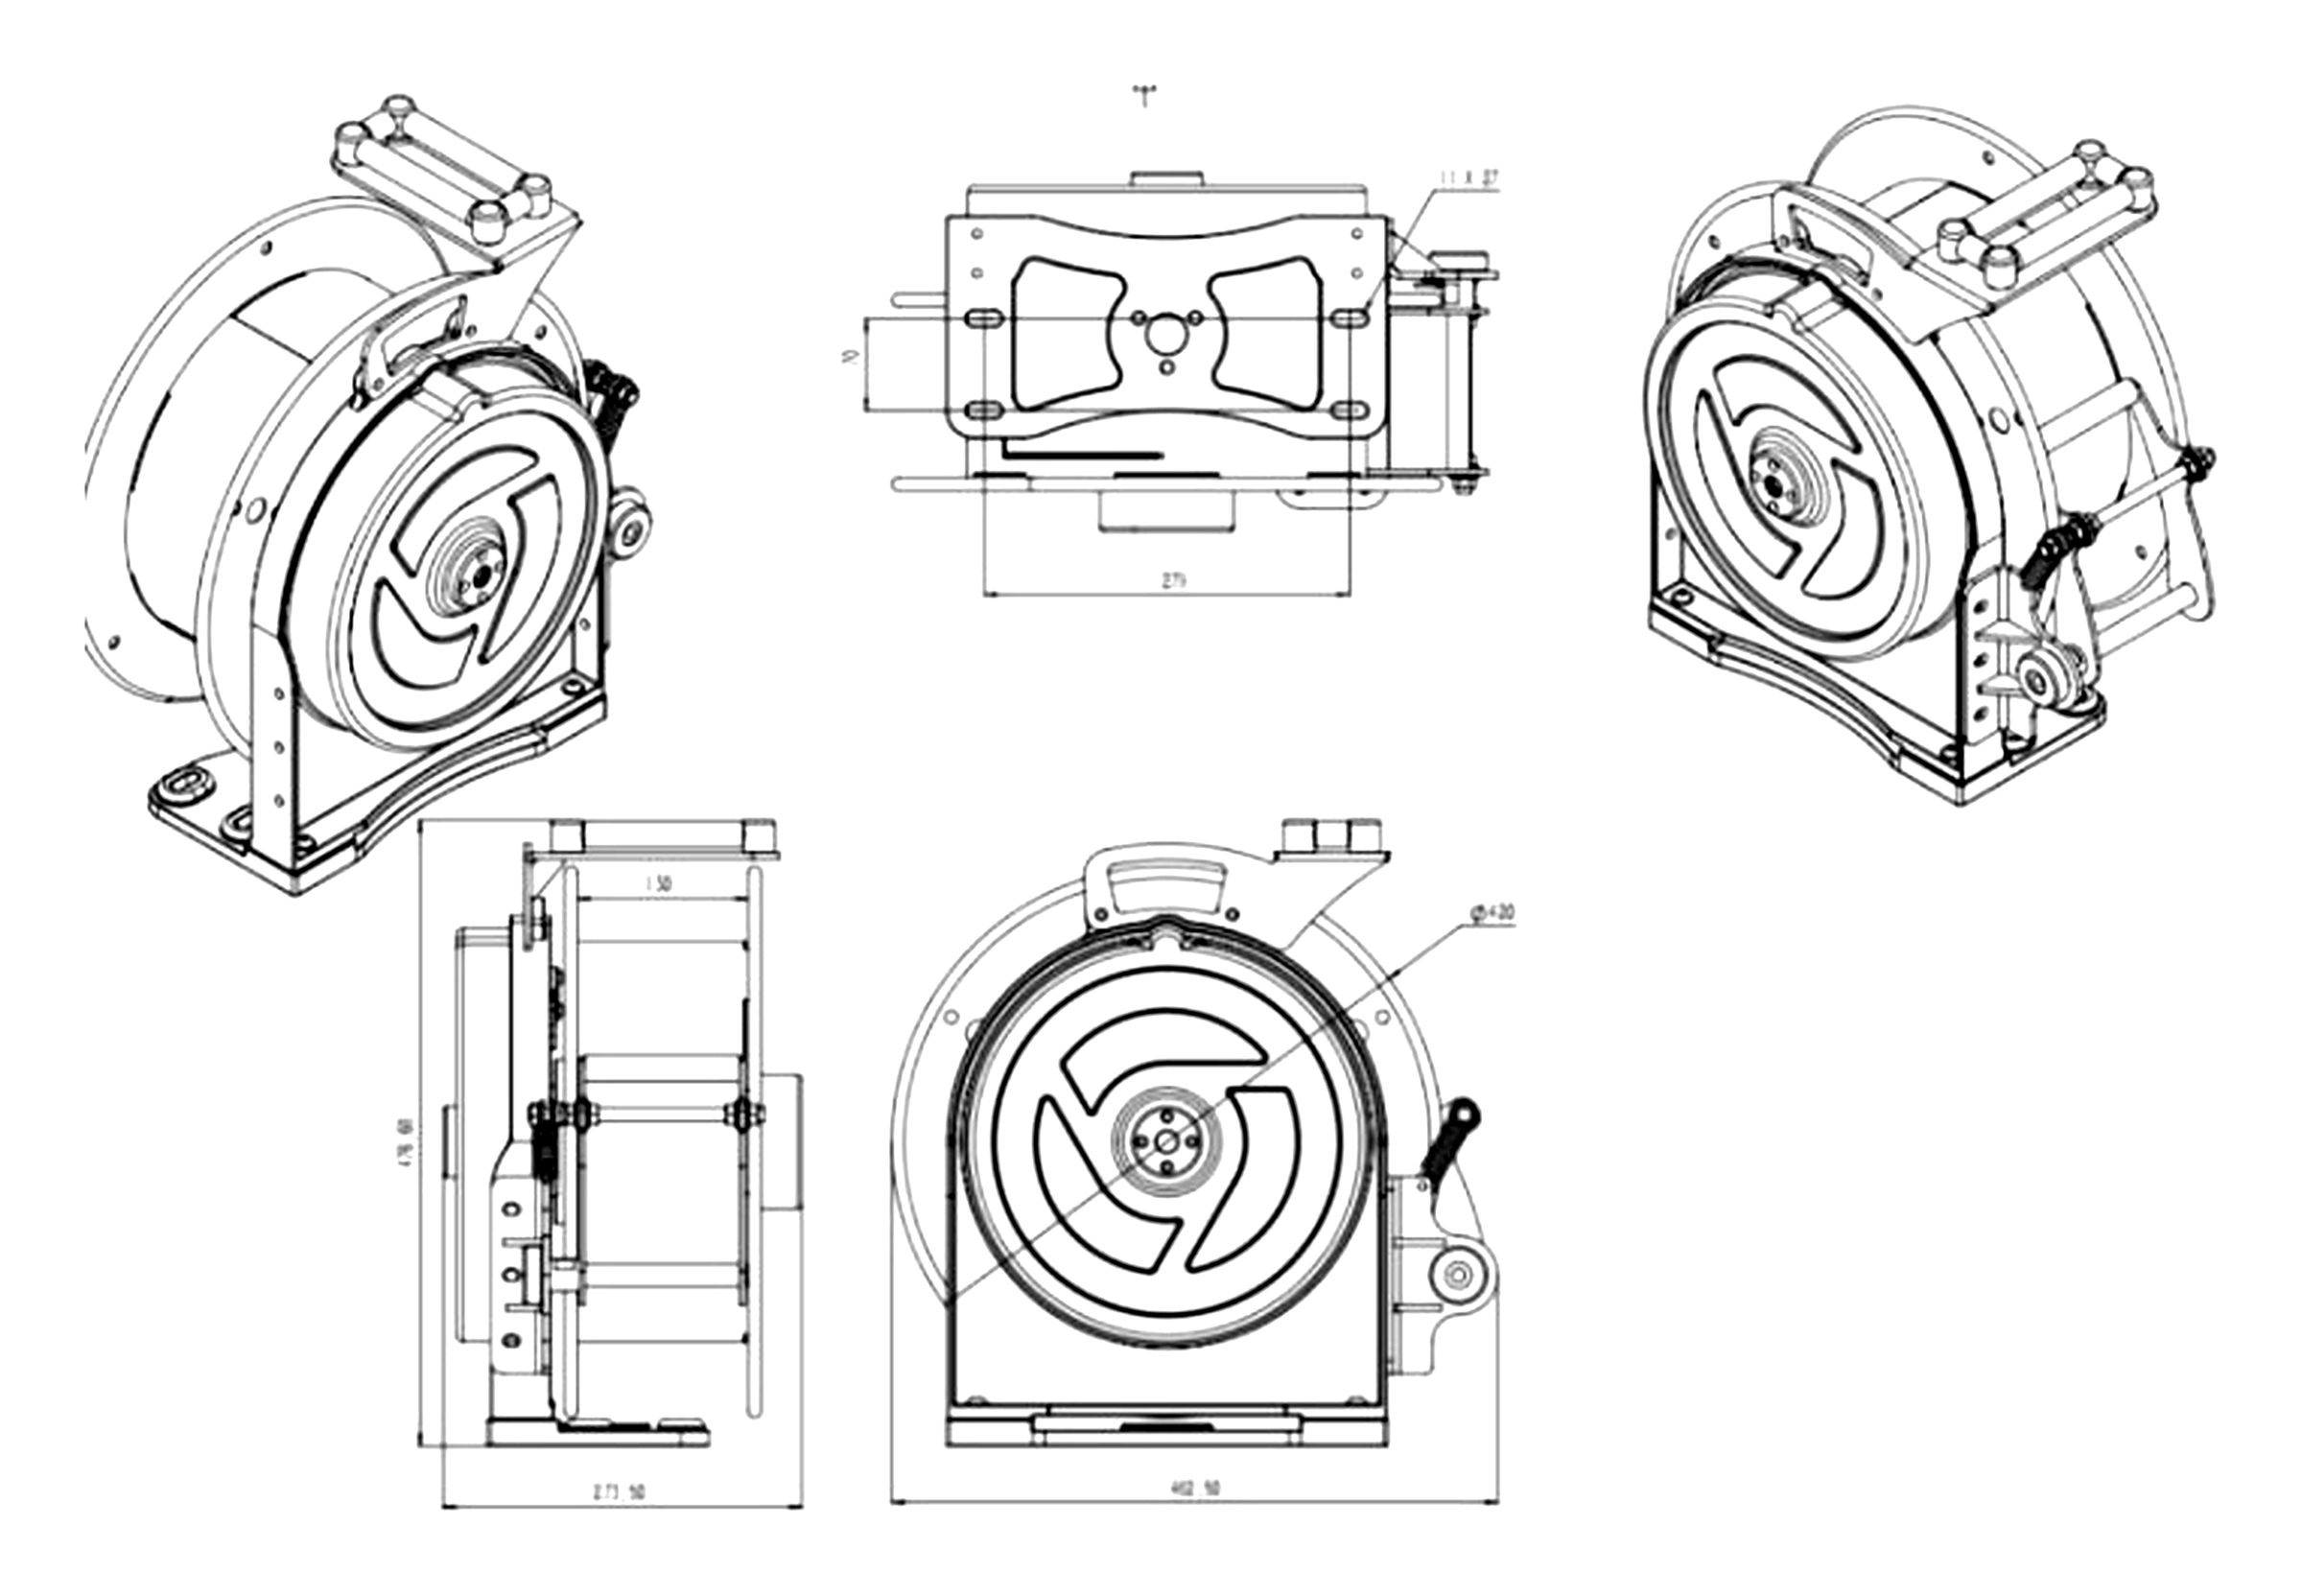
รูปที่ 18รอกม้วนสายไฟ: แบบวางทั่วไป, ขนาดเป็น มม.
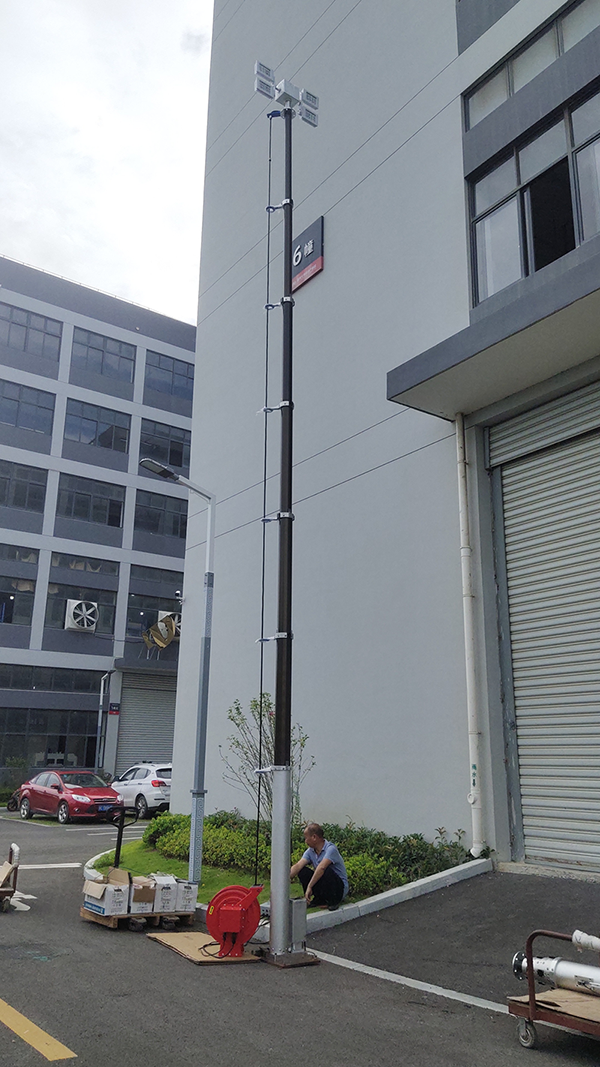
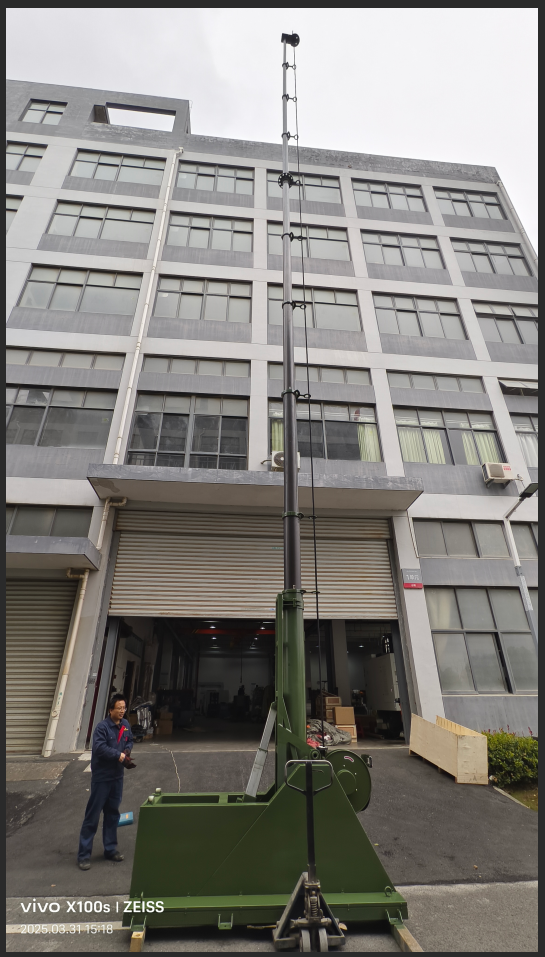
รูปที่ 19เสาสร้างขึ้นเพื่อใช้ในภาคสนาม โดยมีรอกสายเคเบิลอยู่ที่ฐาน ตะขอบนปลอกเสาทุกอันช่วยยึดสายเคเบิลให้พ้นจากส่วนต่างๆ และป้องกันไม่ให้แกว่งไปตามลม
ตัวกำหนดตำแหน่งเสาอากาศ Sky40HP หมุนชุดประกอบหัวเสา ตัวเลขที่ได้รับการจัดอันดับสำหรับรุ่นนี้คือ: แรงบิดในการหมุน 140 N·m, แรงบิดสูงสุด 240 N·m, แรงบิดทำลาย 1,500 N·m, พื้นที่ลมที่อนุญาต 2 ตร.ม., ระยะการหมุน 360° ± 70° และเวลาการหมุนขั้นต่ำ 70 วินาที
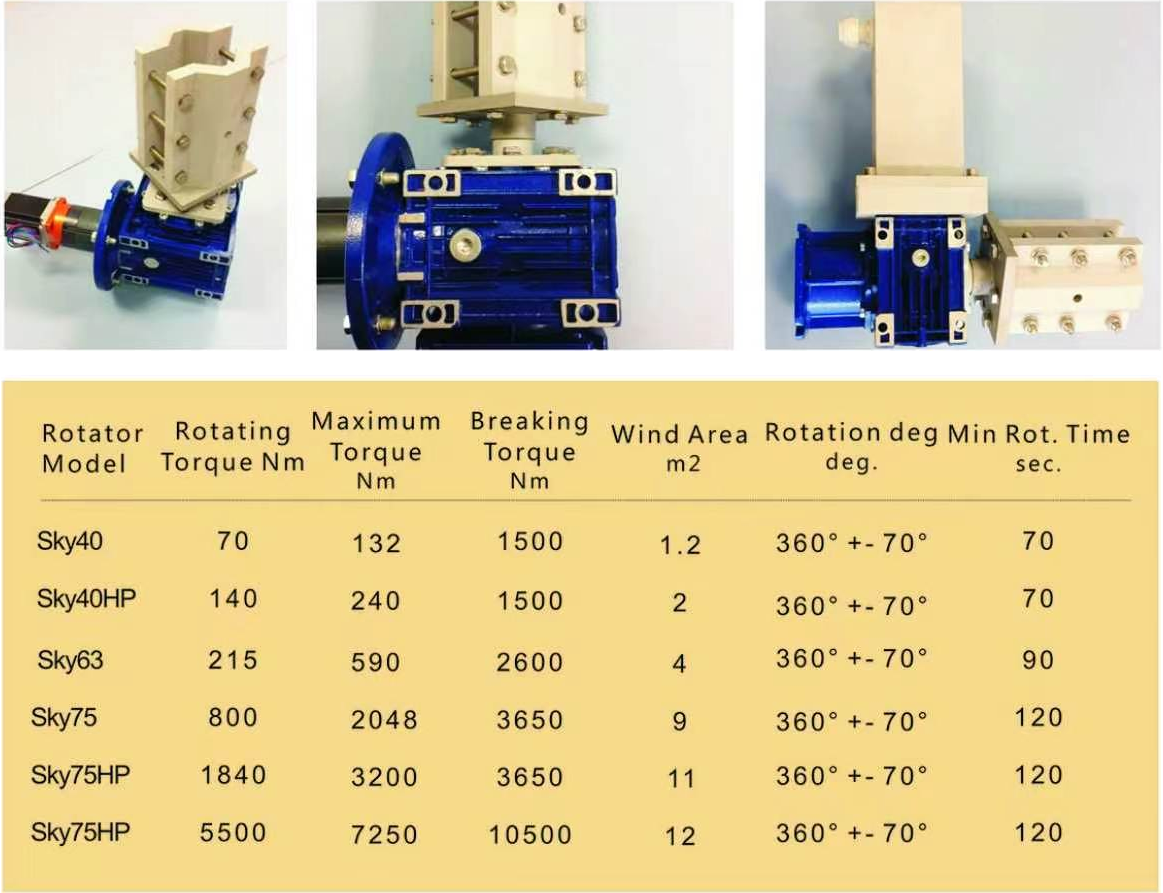
รูปที่ 20ช่วงตัวกำหนดตำแหน่งเสาอากาศ: มุมมองผลิตภัณฑ์และประสิทธิภาพที่ได้รับการจัดอันดับ Sky40HP เป็นรุ่นที่สองที่ระบุไว้
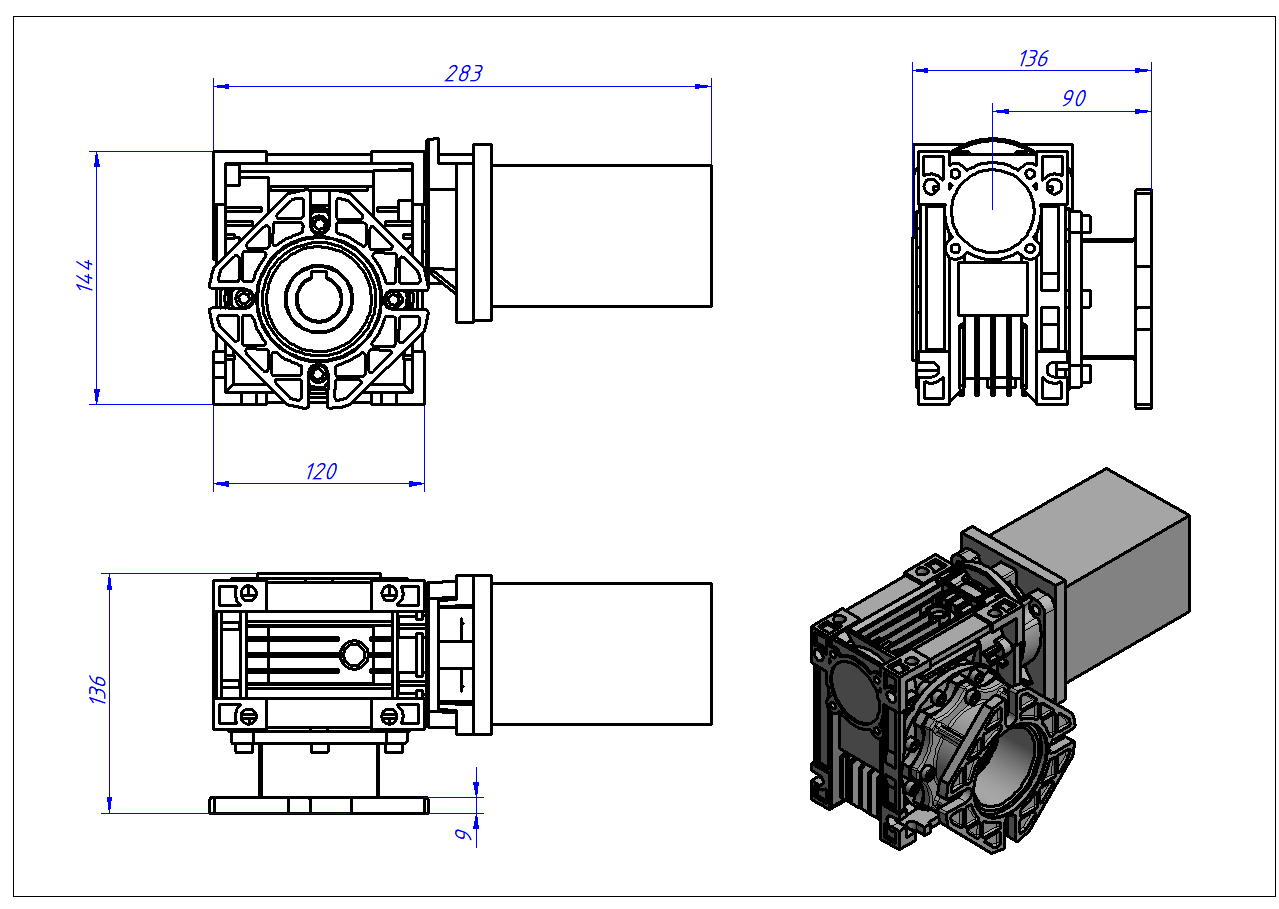
รูปที่ 21ขนาดโครงร่างตัวหมุน Sky40HP (มม.)
เสากระโดงมีสามระดับ สามทิศทาง โดยใช้เชือกสแตนเลสและชุดปรับความตึงที่ปรับได้
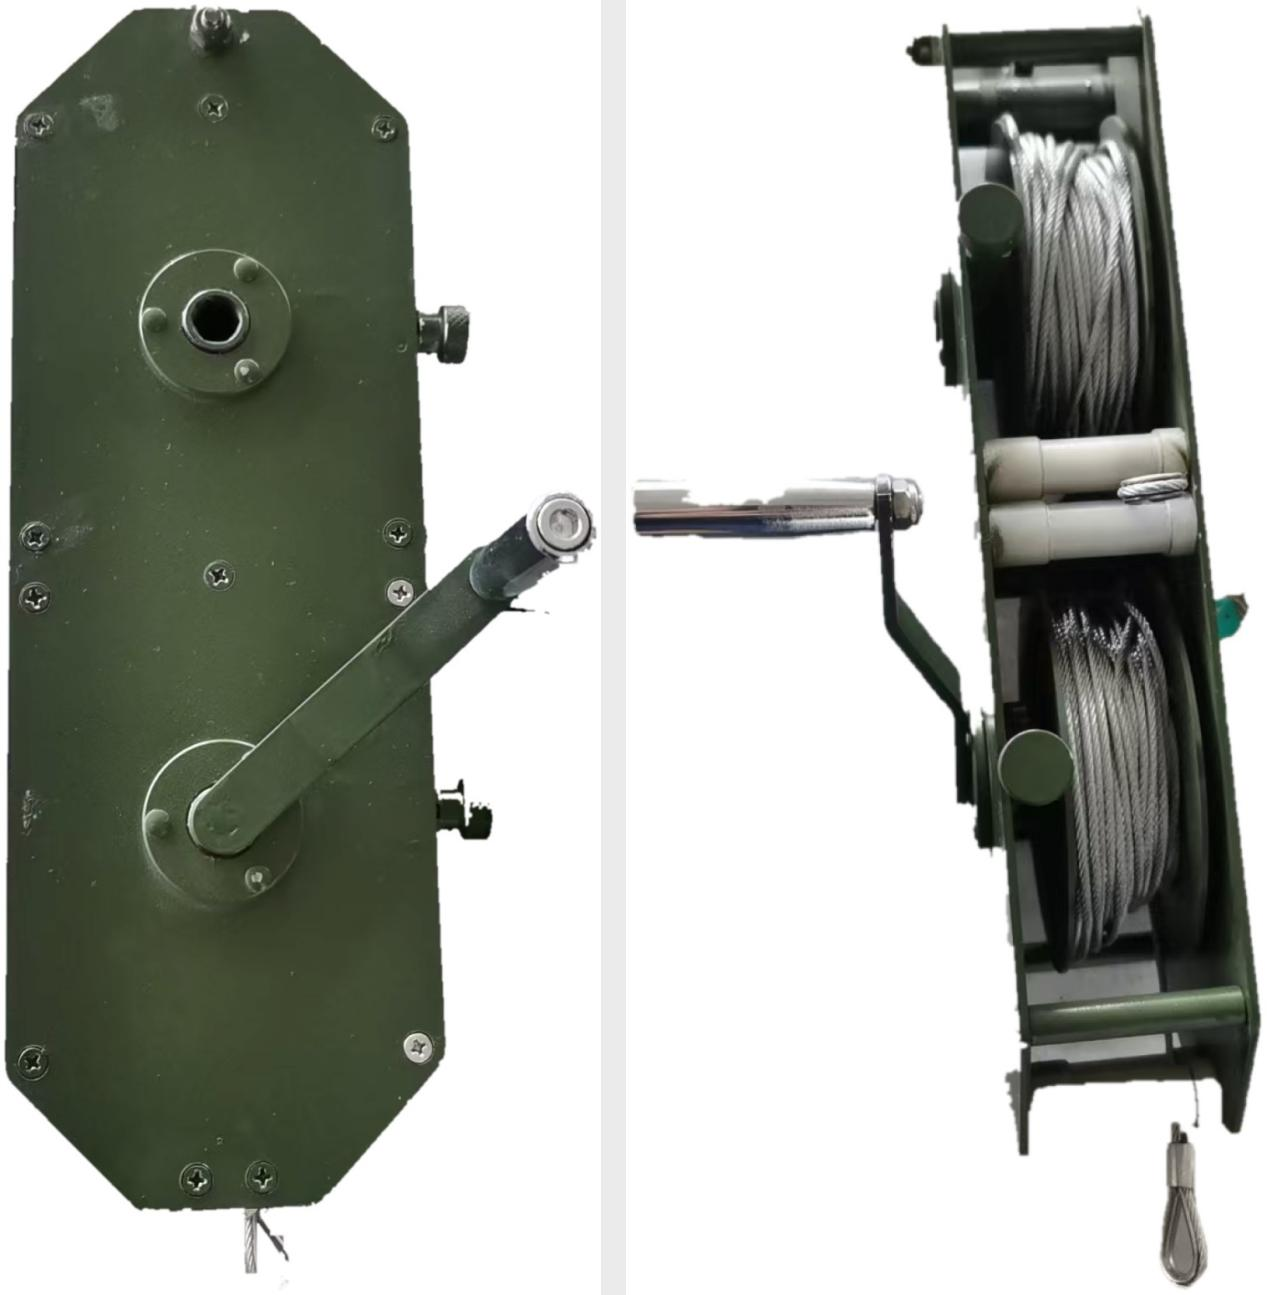
รูปที่ 22ชุดความตึงเชือกกายพร้อมกว้านมือ: แกนเชือก ลูกกลิ้งนำทาง และปลอกนิ้วเชือกลวด มุมมองด้านหน้าและด้านข้าง
1.ก่อนที่เสาจะขยายออก ให้ปลดล็อคชุดปรับความตึงและเกี่ยวตะขอเชือกสแตนเลสสามตัวเข้ากับปลอกเสาที่จุดยึดสามจุด
2.ที่ความสูง 17 ม. ตอกตะปูพื้นเพื่อยึดชุดปรับความตึง
3.ขณะที่เสายกขึ้น เชือกสเตนเลสสตีลจะติดตามเสาโดยไม่มีกำลัง
4.เมื่อเสากระโดงขึ้นเต็มความสูง ให้ปรับเชือกโยงให้มีความตึงที่เหมาะสม และล็อคชุดปรับความตึง
▪ ตะปูกราวด์: OD 16 มม. ยาว 650 มม.
▪ สว่านโรตารี่ที่แสดงมีไว้เพื่อการอ้างอิงเท่านั้น สามารถยอมรับรุ่นที่เทียบเท่าได้
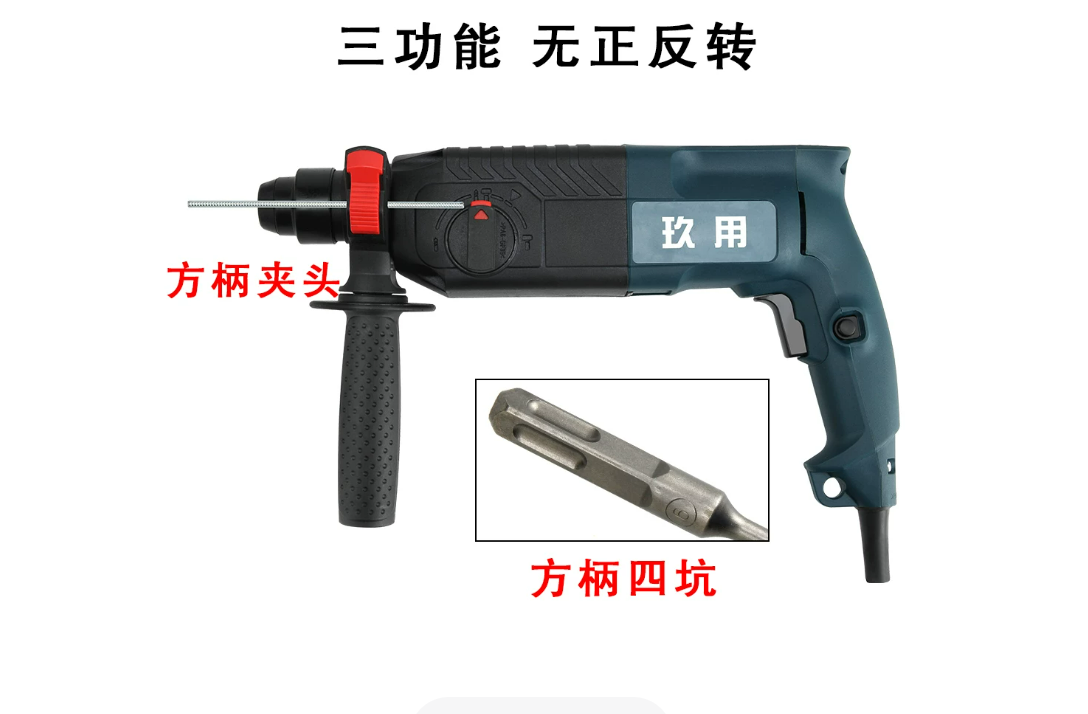
รูปที่ 23สว่านโรตารี่ใช้ตอกตะปูกราวด์ (ภาพอ้างอิง)